

USB Modul mit 32 digitalen Eingängen für industrielle Signalerfassung und SPS-Anbindung
Das BS-USB-O32 ist ein USB Modul mit 32 digitalen Eingängen für industrielle Signalerfassung, SPS-Anbindung und ereignisbasierte Automatisierung. Das USB Digital Input Modul erfasst digitale Schalt- und Sensorsignale über galvanisch getrennte Optokoppler-Eingänge und unterstützt Prozessüberwachung, Prüfstände, Maschinenbau sowie industrielle Datenerfassung. Mit Event Control, 16-Bit-Zählern und USB 2.0 eignet sich das Modul für anspruchsvolle Automatisierungsanwendungen.
€ 428,40 inkl. 19% MwSt. zzgl. Versand
Unser Versprechen an Sie
Produktbeschreibung – USB Modul mit 32 digitalen Eingängen
Das BS-USB-O32 ist ein USB Modul mit 32 digitalen Optokoppler-Eingängen für industrielle Signalerfassung, Prozessüberwachung und SPS-Anbindung über Steuerrechner oder Software. Das Modul erfasst digitale AC/DC-Schalt- und Sensorsignale über USB und stellt diese für PC-basierte Steuerungs-, Prüfstands- oder Automatisierungsanwendungen bereit. Als USB Digital Input Modul eignet es sich besonders für Anwendungen, bei denen viele digitale Eingangssignale lokal, zuverlässig und galvanisch getrennt erfasst werden müssen.
Systemrolle in USB-basierten Steuerungs- und Signalerfassungsarchitekturen
Das BS-USB-O32 übernimmt die Rolle eines lokalen Eingangsmoduls zwischen Feldsignalen und Steuerungs- oder Auswertesoftware. Über die USB-Schnittstelle wird das Modul direkt mit einem PC, Industrie-PC oder Steuerrechner verbunden und kann dort digitale Zustände, Schaltkontakte, Sensorsignale oder Maschinenzustände erfassen. Dadurch eignet sich das USB Eingangsmodul für SPS-nahe Anwendungen, bei denen Signale nicht direkt über eine klassische SPS-Eingangskarte, sondern über Software, API oder einen Steuerrechner verarbeitet werden.
32 digitale Optokoppler-Eingänge für AC/DC-Signale
Die 32 digitalen Eingänge sind als Optokoppler-Eingänge ausgeführt und für AC/DC-Signale ausgelegt. Sie ermöglichen die Erfassung industrieller Schaltzustände, zum Beispiel von Sensoren, Grenztastern, Relaiskontakten, Maschinenfreigaben oder Statussignalen aus Anlagen. Durch die hohe Kanalzahl kann das Modul viele Eingangssignale in einem kompakten Gerät bündeln und eignet sich damit für Prüfstände, Maschinenüberwachung, Prozessüberwachung und dezentrale Signalerfassung im Schaltschrank.
Galvanische Trennung und sichere Signalverarbeitung
Die galvanisch getrennten Eingänge schützen die interne Elektronik und den angeschlossenen Steuerrechner vor Potenzialunterschieden und Störeinflüssen aus der Feldverdrahtung. Dadurch ist das Modul für industrielle Signalumgebungen geeignet, in denen robuste und störsichere Eingangskanäle benötigt werden. Ergänzend unterstützen programmierbare Eingangsfilter, 16-Bit-Zähler je Kanal und Flip-Flop-Funktionen die zuverlässige Erfassung von Impulsen, Schaltzuständen und kurzen Zustandsänderungen zwischen zwei Auslesevorgängen.
Event Control für ereignisbasierte Automatisierung
Die Event-Control-Funktion ermöglicht es, Signalereignisse direkt im Modul auszuwerten und mit definierten Aktionen zu verknüpfen. Damit lassen sich einfache „Wenn-Dann“-Abläufe im Modul speichern und automatisiert ausführen, ohne dass eine übergeordnete Software permanent zyklisch abfragen muss. In der Praxis unterstützt das eine ressourcenschonende Ereigniserfassung, zum Beispiel bei Maschinenzuständen, Grenzwertsignalen, Alarmsignalen oder einfachen Automatisierungsaufgaben in Prüf- und Steuerungsumgebungen.
Typische Anwendungen
- Erfassung digitaler Schalt- und Sensorsignale über USB
- Maschinenüberwachung und Zustandsabfrage in industriellen Anlagen
- Prozessüberwachung an Fertigungslinien, Prüfständen und Testsystemen
- SPS-nahe Signalerfassung über Steuerrechner, Software oder API
- Automotive-Testsysteme, End-of-Line-Prüfungen und produktionsnahe Qualitätssicherung
- Prüfstandsautomatisierung mit Zähler-, Filter- und Ereignisfunktionen
- Retrofit-Anwendungen, bei denen digitale Signale lokal in Software eingebunden werden sollen
Integration, Konfiguration und Betrieb
Die Integration erfolgt über USB und die DEDITEC Softwareumgebung. Über die DELIB-Treiberbibliothek kann das BS-USB-O32 in eigene Anwendungen eingebunden werden, unter anderem für Windows- und Linux-Umgebungen sowie für typische Programmiersprachen in der Automatisierungs- und Prüfstandstechnik. Für Einrichtung, Konfiguration, Test, Diagnose und Firmware-Updates steht das DEDITEC ICT-Tool zur Verfügung. Dadurch lässt sich das Modul in bestehende Software-, Steuerungs- und Testarchitekturen integrieren, parametrieren und im Betrieb prüfen.
Made in Germany
DEDITEC entwickelt und fertigt industrielle I/O-, Steuerungs- und Messmodule in Deutschland. Für das BS-USB-O32 bedeutet Made in Germany eine produktnahe Entwicklung, nachvollziehbare technische Dokumentation und eine Auslegung für den langfristigen Einsatz in industriellen Anwendungen.
Technische Daten
Das BS-USB-O32 ist ein USB Modul mit 32 digitalen Optokoppler-Eingängen für industrielle Signalerfassung, Prozessüberwachung und SPS-Anbindung über Steuerrechner oder Software.
Auf einen Blick
- USB Modul mit 32 digitalen Eingängen
- 32 Optokoppler-Eingänge für AC/DC-Signale
- USB 2.0 / USB 1.1 Interface mit bis zu 480 Mbit/s
- Eingangssignalbereich: ±15 V bis ±30 V AC/DC
- Optionaler Eingangssignalbereich: ±5 V bis ±15 V AC/DC
- Galvanische Trennung der digitalen Eingänge bis 2,5 kV AC für 1 Minute
- 16-Bit-Zähler pro Eingangskanal
- Interne Zähllogik bis 10 kHz
- Programmierbarer Eingangsfilter für Eingangszustandsänderungen und Zählerfunktionen
- Flip-Flop-Funktion zur Erfassung von Zustandsänderungen zwischen zwei Auslesevorgängen
- Relaisausgänge mit Schließerfunktion für ergänzende Schaltaufgaben
- Status-LED je I/O-Kanal sowie zusätzliche System- und Interface-Statusanzeigen
- Event Control für einfache Wenn-Dann-Steueraufgaben im Modul
- Integration über DELIB-Treiberbibliothek, API, CLI und ICT-Tool
- Versorgungsspannung: +7 V DC bis +24 V DC
- Hutschienenaufnahme 35 x 7,5 mm
- Betriebstemperatur: +10 °C bis +50 °C (erweiterter Temperaturbereich auf Anfrage)
Schnittstelle und Kommunikation
- USB-Anbindung über Typ-B-Anschluss
- USB 2.0 / USB 1.1 mit bis zu 480 Mbit/s
- Ansteuerung über API für Windows und Linux
- DELIB-Treiberbibliothek für die Einbindung in eigene Anwendungen
- Command-Line-Interface für Windows und Linux
- Optionale CAN-Schnittstelle nach ISO 11898 mit offenem CAN-Protokoll
- Optionale RS-232-Schnittstelle mit bis zu 115.200 Baud
Digitale Eingänge
- 32 digitale Optokoppler-Eingänge
- Signalart: AC/DC
- Signalspannung: ±15 V bis ±30 V AC/DC, optional ±5 V bis ±15 V AC/DC
- Maximaler Eingangsstrom: 14 mA
- Galvanische Trennung zwischen Ein- und Ausgangsstromkreis bis 2,5 kV AC für 1 Minute
- Status-LED für jeden Kanal
Zähler, Filter und Zustandsüberwachung
- 16-Bit-Zähler pro Kanal
- Bis zu 65.535 Zählvorgänge pro Kanal
- Interne Zähllogik bis 10 kHz
- Programmierbarer Eingangsfilter für Eingangszustandsänderungen und Zählerfunktionen
- Mindest-Low- bzw. High-Impulsdauer: 5 ms bis 255 ms
- Flip-Flop-Erkennung für Wechsel von Low nach High und High nach Low
- Erfassung von Eingangszustandsänderungen zwischen zwei Auslesevorgängen
Zusätzliche Funktionen
- Konfigurierbare Event-Steuerung für einfache Wenn-Dann-Abläufe
- Konfiguration der Event-Control-Funktion über das ICT-Tool
- I/O-Tests, Diagnose und Firmware-Updates über das ICT-Tool
- Schnittstellen- und Modulprüfung über die DEDITEC Softwareumgebung
- API-Anbindung für eigene Steuerungs-, Prüfstands- und Auswertesoftware
Mechanik und Umgebungsbedingungen
- Versorgungsspannung: +7 V DC bis +24 V DC
- Hutschienenaufnahme: 35 x 7,5 mm
- Betriebstemperatur: +10 °C bis +50 °C (erweiterter Temperaturbereich auf Anfrage)
- Abmessungen: 105 mm x 135 mm x 74,5 mm (H x B x T)
- Steckbare Federleisten mit Verriegelungsmechanik
- Geeignet für Schaltschrank, Prüfstand, Maschinenüberwachung und industrielle Signalerfassung
- Allgemeines
- Technische Daten
- ICT-Tool
- Konfiguration
- Konfiguration CAN
- Konfiguration Seriell
- Event-Control
- Programmierung/API
- Ansteuerung CAN
- Ansteuerung Seriell
- DELIB-API Befehle
- Anschlussbeispiele
- Steckverbinder
- Downloads & Manuals
- Lieferumfang
- Zubehör
Digitale Eingänge
Mit unseren Optokoppler Eingängen lassen sich digitale Signalzustände erfassen. Ein- und Ausgangsstromkreis sind bis zu 2,5 kV galvanisch voneinander getrennt.
Digital-In Eingangsfilter
Bei unseren Digital-In-Modulen kann ein Eingangsfilter in einem Zeitintervall von 1 ms…255 ms zum filtern von Störimpulsen eingestellt werden.
Zähler
Jeder Eingang verfügt über einen 16-Bit Zähler.
Erfassen von Zustandsänderungen
Zustandsänderungen die zwischen den Auslesezyklen stattfinden, werden durch interne Zustandsänderungs-FlipFlops sicher erfasst und können separat per Software ausgelesen werden. Zusätzlich wird solch ein Ereignis durch eine Status LED signalisiert.

USB-Schnittstelle mit Plug & Play
Dank Plug & Play werden unsere Module mit USB-Schnittstelle automatisch erkannt und sind ohne jegliche Konfiguration direkt einsatzbereit. Eine Konfiguration muss nur vorgenommen werden, wenn mehrere USB-Module der gleichen Produkt-Serie am selben System eingesetzt werden.
Steckverbinder
Als Steckverbinder kommt ein schraubenloses System des Herstellers WAGO® Kontakttechnik zum Einsatz. Die 1-Leiter Federleisten sind 100 % fehlsteckgeschützt und verfügen über eine Auswerf- und Verriegelungsmechanik.

LEDs
Jeder digitale Ein- und Ausgang verfügt über eine separate LED, die bei aktivem Signalzustand aufleuchtet. Des Weiteren lässt sich u.a. der Zustand der Betriebsspannung, die Kommunikation mit dem Interface, Fehlerereignisse oder das Auftreten eines Timeouts anzeigen.

M2M
Bei Machine-to-Machine, kurz M2M, handelt es sich um eine direkte Kommunikation zwischen zwei oder mehreren Modulen. Analoge oder digitale Eingangssignale von einem Sendemodul können automatisch, kanalweise auf ein anderes Modul übertragen werden.
Die M2M Übertragung wird von all unseren Produkten der WEU-Serie oder von Produkten mit einer CAN-Schnittstelle unterstützt.

Event-Control
Mit dieser Funktion lassen sich kleine Steueraufgaben realisieren, die im Modul gespeichert werden. Diese Steueraufgaben werden als Events und Aktionen konfiguriert und anschließend nach dem „Wenn-Dann“ Prinzip automatisch ausgeführt.

Software und Ansteuerung für Programmierer
Durch unsere mitgelieferte DELIB-Treiberbibliothek ist ein einfaches Ansprechen des Produktes über unsere API in fast allen Programmiersprachen unter Windows und Linux möglich.
Wir bieten Support für folgende Programmiersprachen:
- C
- C++
- C#
- VB
- VBA
- VB.Net
- Java
Command-Line-Interface
Mit Hilfe des Command-Line-Interfaces oder kurz CLI können unsere Produkte mit Ethernet- oder USB-Schnittstelle unkompliziert über die Kommandozeile ansprechen. Unterstützt werden dabei unsere digitalen und analogen Ein-/Ausgänge. Das CLI ist für Windows und Linux Betriebssysteme erhältlich.
Allgemeines
| Spannungsversorgung | + 7 V DC ... +24 V DC |
|---|---|
| LEDs |
|
| Hutschienenaufnahme | 35 x 7,5 mm |
| Betriebsstemperatur | +10 °C ... +50 °C |
| Abmessungen | 105 mm x 135 mm x 74,5 mm (H x B x T) |
Spezielle Features
| Event-Control | Mit unserem Event-Control haben Sie die Möglichkeit, auftretende Ereignisse mit einer bestimmten Aktion zu verknüpfen. Mit Hilfe unseres ICT-Tools lassen sich, dank einer intuitiven „Wenn-Dann“-Logik, die Steueraufgaben direkt im Modulspeicher hinterlegen. Überwachen, Steuern, Regeln, ohne zusätzlichen Steuer-PC. |
|---|
Fail-Safe-Funktion
| FAIL-SAFE Funktion |
|
|---|---|
| Timeout-Modus "Normal" | Der „Normale Modus“ ist einmal gültig und muss nach jedem Timeout Ereignis manuell per Software Befehl wieder neu aktiviert werden. Die Kunden-Applikation hat weiterhin Zugriff auf alle Ausgänge der Steuerung. |
| Timeout-Modus "Auto reactivate" | Beim „Auto reactivate Modus“ wird die Timeout Funktion automatisch wieder aktiviert, nachdem die Kommunikation mit dem Steuer PC wieder hergestellt wurde. Die Kunden-Applikation hat weiterhin Zugriff auf alle Ausgänge der Steuerung. |
| Timeout-Modus "Secure Outputs" | Der „Secure outputs Modus“ sperrt den Zugriff auf die Ausgänge nach dem Timeout Ereignis. Ein Entriegeln kann nur per Softwarebefehl erfolgen. Dies ist ein wichtiger Sicherheitsaspekt im Fehlerfall. |
Schnittstellen
CAN Schnittstelle
| CAN-Schnittstelle |
|
|---|
USB Schnittstelle
| USB-Schnittstelle |
|
|---|
RS-232 Schnittstelle
| RS-232 Schnittstelle |
|
|---|
Ein-/Ausgänge
Digitale Eingänge (Optokoppler)
| Optokoppler |
|
|---|---|
| Eingangsfilter |
|
| Eingangszähler |
|
| Flip-Flops |
|
Steckverbinder
| Steckverbinder 16 pol. |
|
|---|
Das ICT-Tool
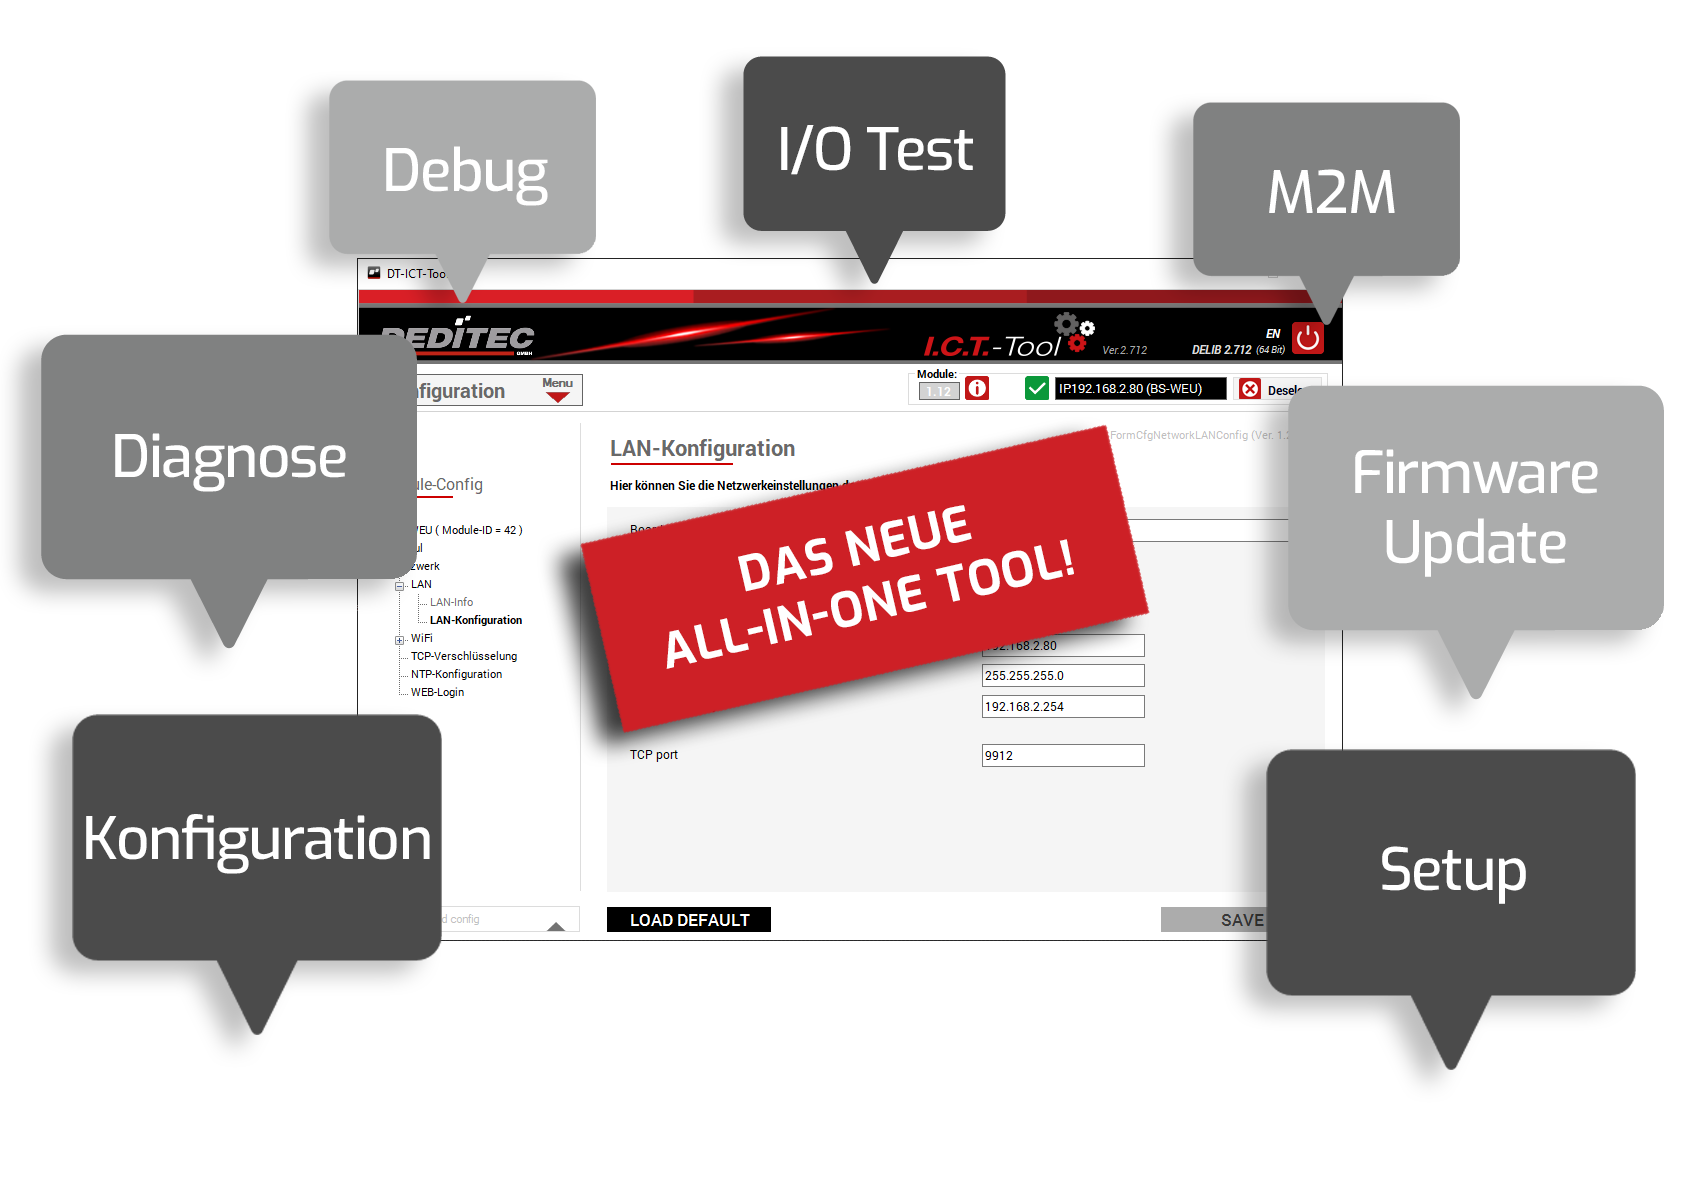
Integration, Configuration und Test – Unser All-In-One Windows Tool enthält sämtliche Funktionen, damit Sie unsere Produkte schnell, einfach und effizient in Betrieb nehmen können. Starten Sie mit der Einrichtung und Konfiguration, installieren Sie Firmware Updates und nutzen Sie die umfangreichen Test- und Diagnosemöglichkeiten. Bei Bedarf unterstützt Sie zusätzlich das integrierte Hilfe-Menü.
Nachfolgend erhalten Sie einen kurzen Einblick in die Grundmenüs des Programms.
Modulauswahl
Hier können Sie ein neues Produkt, mit einem Klick auf das „+“ Symbol, ins ICT-Tool einbinden und es anschließend konfigurieren.
ICT TreeView
Im TreeView, auf der linken Seite des Programmfensters, sehen Sie die jeweiligen Steuerelemente bzw. Funktionen, die von Ihrem ausgewähltem Modul unterstützt werden. Der Umfang der Funktionen ist abhängig vom jeweiligen Produkt.
Übersicht
Hier lassen sich alle relevanten Modulinformationen auf einen Blick abrufen.
- Modulname
- Modul-ID
- Firmware-Revision
- MAC-Adresse
- LAN- und WiFi-Netzwerkadresse (modulabhängig)
Inputs / Outputs
Diese Übersicht zeigt die von Ihrem Modul unterstützte Anzahl an I/Os.
Modul Infos
Hier finden Sie alle wichtigen Feature Informationen Ihres Moduls.
Allgemeine Features
Hier finden Sie alle wichtigen Feature Informationen Ihres Moduls.
Digital I/O Features
Hier finden Sie Informationen zu den vom Modul unterstützten digitalen I/Os.
Analoge I/O Features
An dieser Stelle finden Sie Informationen zur Art der analogen I/Os, die von Ihrem Modul unterstützt werden.
Spezielle I/O Features
Hier finden Sie Informationen über die Art der spezial I/Os, die von Ihrem Modul unterstützt werden.
In den folgenden Kapitel, würden wir Ihnen unsere neue All-In-One-Software gerne genauer vorstellen.
Info
Hier lassen sich alle relevanten Modulinformationen auf einen Blick abrufen.
- Modulname
- Modul-ID
- Firmware-Revision
- Interface-Typ
- Aktuelle DIP-Schalterstellung (Nur bei Ethernet-Modulen)
Identifikation
Sollten mehrere DEDITEC Ethernet Module im Netzwerk aktiv sein, kann über eine Identifikationsfunktion eine Signal-LED auf dem ausgewählten Modul aktiviert werden. Dies erleichtert die visuelle Zuordnung.
Neustart
Hier können Sie Ihr Modul neustarten. Der Modul-Status zeigt dabei an, ob der Neustart erfolgreich war.
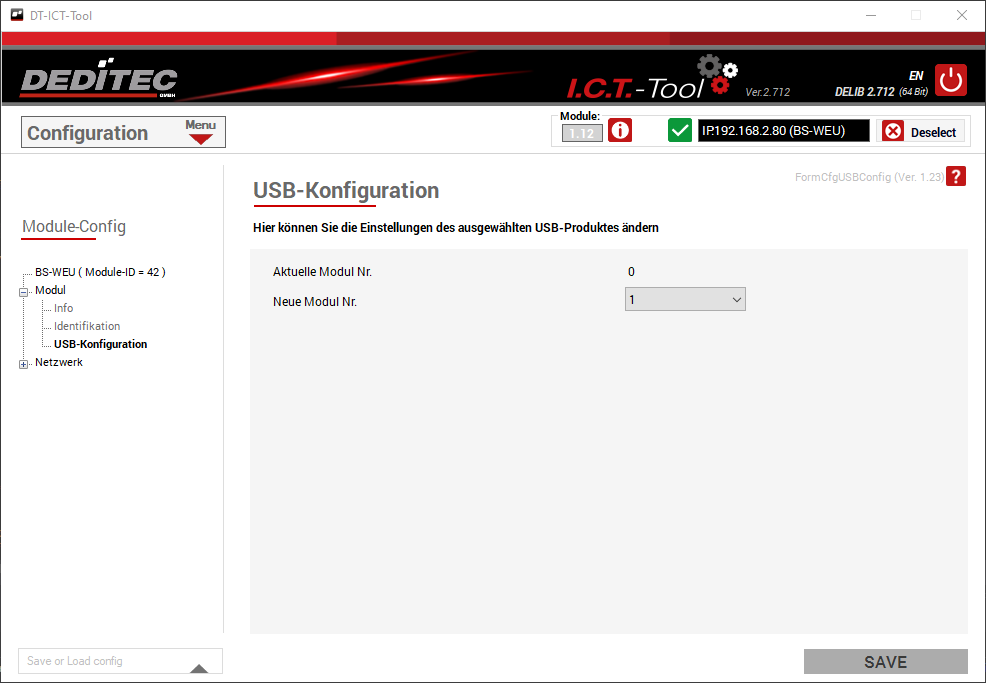
USB-Konfiguration
Möchten Sie mehrere USB-Module der gleichen Produktserie an einem PC verwenden, muss jedem dieser Module zuvor eine eigene Modulnummer zugewiesen werden.
LAN-Info
Auf dieser Informationsseite, finden Sie die aktuellen LAN Netzwerkinformationen und alle Einstellungen Ihres Moduls auf einem Blick.
LAN-Konfiguration
Binden Sie das Produkt in Ihr Netzwerk ein oder steuern Sie es direkt per 1 zu 1 Verbindung an.
Folgende Parameter lassen sich verändern.
- Boardname
- DHCP on/off
- IP-Adresse
- Subnetzmaske
- Standard Gateway
- TCP Port
WiFi-Info
Auf dieser Seite werden Ihnen alle wichtigen WiFi-Einstellungen angezeigt
WiFi-Konfiguration
Hier können Sie die Netzwerkeinstellungen des ausgewählten WiFi-Produktes ändern.
Folgende Einstellungen lassen sich vornehmen:
- Boardname
- WLAN on/off
- Routername
- Routerpasswort
WPS
Mit der WPS-Funktion lässt sich Ihr Modul schnell und einfach, automatisch mit dem Router verbinden (WPS auf dem Router wird vorausgesetzt)
CAN Konfiguration
Bei unseren CAN-Produkten der BS-, NET und UC-Serie lassen sich unter anderem Einstellungen des Interfaces und der TX-/RX-Pakete mit Hilfe des ICT-Tools vornehmen.
Mehr Informationen dazu finden hier:
Serielle Konfiguration
Bei unseren Seriellen-Produkten der BS-, NET, UC und RO-Serie lassen sich Änderungen am Interface mit Hilfe des
ICT-Tools vornehmen.
Mehr Informationen dazu finden hier:
Modbus TCP
Hier können Sie die Modbus TCP Konfiguration des Moduls einstellen.
Folgende Konfigurationen können vorgenommen werden.
- Zugriff über Modbus TCP aktivieren/deaktivieren
- TCP Port
TCP-Verschlüsselung
Hier können Sie Einstellungen zur Verschlüsselung Ihres Modules vornehmen.
Folgende Konfigurationen können vorgenommen werden.
- Unverschlüsseltes Protokoll zulassen
- Verschlüsselungsmodus „Benutzer“ zulassen
- Benutzerpasswort
- Verschlüsselungsmodus „Admin“ zulassen
- Adminpasswort
NTP-Konfiguration
Hier können Sie Änderungen am NTP Service vornehmen.
Folgende Konfigurationen können vorgenommen werden.
- NTP service on/off
- Server
- Port
- Timezone
WEB-Login
Hier können Sie die Login-Einstellungen des Webinterface ändern.
Folgende Konfigurationen können vorgenommen werden.
- Sitzungsdauer
- Login-Name
- Login-Passwort
- I/O-Zugriff über Webinterface zulassen
D/A Default Values
Hier können Sie einstellen mit welchen D/A-Werten und Modes das Modul gestartet werden soll.
Dabei lassen sich Wert und Mode für jeden Kanal einzeln festlegen.
Watchdog Konfiguration
Hier können Sie Einstellungen an Ihrem Watchdog Stick vornehmen und speichern.
Save or Load config
Mit Hilfe der „Save or Load config“ Funktion, können Sie Ihre gesamte Modulkonfiguration in einer externen XML-Datei speichern.
So können Sie Ihr Modul immer in den von Ihnen gewünschten Ursprungszustand laden.
Folgende Konfigurationen können je nach Modul-Typ gespeichert werden.
- USB-Konfiguration
- LAN-Konfiguration
- WiFi-Konfiguration
- TCP-Verschlüsselung
- NTP-Konfiguration
- Serielle-Konfiguration
- CAN-Konfiguration
Status
Hier erhalten Sie einen Überblick über die Aktivität von Sende- und Empfangsmodul
Folgende Informationen vom Sendemodul werden dargestellt:
- Status der Aktivität: Wenn das Häkchen gesetzt ist, wird diese Aktion gerade ausgeführt.
- Gesamtzahl der durchgeführten Aktionen. Wird nach einem Neustart des Moduls auf 0 zurückgesetzt.
- Anzahl der Aktionen pro Sekunde.
- Anzahl der DELIB-Fehler, die bei der Ausführung von Befehlen aus der DEDITEC-Treiberbibliothek auftreten.
Folgende Informationen vom Empfangsmodul werden dargestellt:
- Verbunden: Wenn das Häkchen gesetzt ist, sind Sende- und Empfangsmodul miteinander verbunden.
- IP-Adresse des Empfangsmoduls.
- Anzahl der Verbindungsversuche.
Empfangsmodule
Hier können Sie die Netzwerkeinstellungen des Empfangsmoduls einstellen.
Folgende Einstellungen können vorgenommen werden
- Bezeichnung für das Empfangsmodul
- Netzwerkeinstellungen des Empfangsmoduls
- Timeout
- Verschlüsselungstyp/ -passwort
Aktion
Mit einer Aktion definieren Sie, welches Eingangssignal vom Sendemodul an welchen Ausgang eines Empfangsmoduls gesendet werden soll.
Folgende Einstellungen können vorgenommen werden:
- Art der Aufgabe (Digital, Analog)
- Welches Empfangsmodul verwendet werden sollen
- Das Intervall mit der die Operationen durchgeführt werden sollen
- Startkanal des Sendemoduls
- Anzahl der zu übertragenden Kanäle
- Startkanal des Empfangsmoduls
In dem Bild rechts werden alle 100ms DI-Daten von Kanal 3(CH Start) bis Kanal 8 ((CH Start) + (CH Count)) an die Kanäle 0-5 des Ziel Moduls gesendet
Status
Im Bereich Status erhält man einen Überblick aller aktiven Events und ausgeführten Aktionen.
Folgende Informationen werden aufgelistet:
- Eventnummer
- Eventtyp
- Zeitintervall des Events
- Anzahl der aufgetretenen Events
- Aktionsnummer
- Anzahl ausgelöster Aktionen
- Anzahl sonstiger Aktionen
Konfiguration Events
Im Konfigurationsmenü können bis zu 16 unterschiedliche Events erstellt werden. Mit einem Event lassen sich z.B. Schaltschwellen an den analogen Eingängen oder logische Zustände an den digitalen Eingängen des Moduls festlegen und mit einer ausführbaren Aktion verknüpfen. Die Konfiguration selbst wird dauerhaft im Module-Configuration-Memory des Moduls gespeichert.
Folgende Event-Modi stehen, abhängig vom Modultyp, zur Auswahl:
- DI: High-Low Zustand eines digitalen Eingangs.
- DI-Flip-Flop: Zustandsänderung eines digitalen Eingangs (wird mit dem sog. Flip-Flop-Merker im Modul gespeichert und nach dem Auslesen wieder gelöscht).
- DO-Readback: ON-OFF Zustand eines digitalen Ausgangs (wird mit Hilfe eines DO-Readback-Befehls ausgelesen).
- A/D: Strom- oder Spannungspegel an den analogen Eingängen
Konfiguration Aktionen
Im Konfigurationsmenü können bis zu 16 unterschiedliche Aktionen erstellt werden. Eine Aktion legt fest, was nach Erfüllen einer Bedingung innerhalb eines Events passieren soll.
Folgende Aktions-Modi stehen, abhängig vom Modultyp, zur Auswahl:
- DO-Ausgang setzen: Schaltet einen digitalen Ausgang ein oder aus
- D/A-Ausgang setzen: Gibt einen Strom- oder Spannungswert an einem analogen Ausgang aus
- CAN Paket senden: Ein spezielles CAN TX-Event wird ausgelöst (bis zu acht CAN TX-Events können separat konfiguriert werden).
Digital Out
Hier können Sie die digitalen Ausgänge Ihres Modules ein- und ausschalten.
Folgende Funktionen können in dieser Form getestet werden.
- Kanalweise Ein- und Ausschalten der digitalen Ausgänge
- Readback der Kanäle
- Setzen eines Digitalausgangs für eine bestimmte Zeit (Modulabhängig)
- Gibt an welchen Status die Kanäle nach Ablauf der Zeit einnehmen sollen (Modulabhängig)
- Testen der Ausgänge
Digital Out
Durch Anklicken der Schaltflächen lassen sich alle digitalen Ausgänge Ihres Produktes überprüfen.
Folgende Schaltoptionen sind möglich:
- Kanalweises Ein- und Ausschalten
- Kanalweises Ein- oder Ausschalten für eine bestimmte Zeit (produktabhängig)
- Zurücklesen des Schaltzustands (Readback)
Digital In
In dieser Ansicht lassen sich die logischen Zustände aller Optokoppler Eingänge auslesen.
Folgende Informationen werden dargestellt:
- Logischer Zustand der Eingänge (ON/OFF)
- Anzahl erkannter Impulse (Counterfunktion)
- Zustandswechsel erkannt (Flip-Flop)
TTL I/O
In diesem Menü lassen sich die TTL-Kanäle des Moduls als Ein- oder Ausgang konfigurieren. Durch Betätigen der Schaltflächen können die einzelnen TTL-Ausgänge ein- oder ausgeschaltet werden. Zusätzlich lässt sich der Zustand aller TTL-Eingänge auslesen.
Folgende Funktionen bietet das Tool:
- Konfiguration der Kanäle als Ein- oder Ausgang (in 8er Blöcken)
- Kanalweises Ein- und Ausschalten
- Zurücklesen des Schaltzustands (Output Readback)
- Logischen Zustand der Eingänge darstellen (Input Readback)
Analog Out
Hier können Sie die analogen Ausgänge des Moduls testen und manuell einen beliebigen Spannungs- oder Stromwert eingeben.
Analog In
In diesem Menü können Spannung- oder Stromwerte aller A/D Kanäle angezeigt werden.
Desweiteren besteht die Möglichkeit, unseren A/D Softwarefilter mit verschiedenen Filterleveln zu aktivieren.
CAN Runtime Parameter
Hier können Sie CAN-Einstellungen des Interface, der RX- und TX-Pakete in Laufzeit ändern.
Folgende Einstellungen können vorgenommen werden:
- Baudrate
- Extended ID
- Active on/off
- CAN-ID
- Mode
CNT48
Hier können Sie die Zählerstände eines Counter-Moduls auslesen, Filtermöglichkeiten auswählen und verschiedene Zählmodi einstellen.
Folgende Zählmodi werden unterstützt:
- Read on rising edge
- Read on rising edge x2
- Read on rising edge x4
- Periodendauer
- Frequenzmessung
- PWM-Messung
Puls Generator
Mit dem Pulsgenerator können Rechtecksignale erzeugt werden. High und Low Zeit, sowie die Anzahl der Impulse lassen sich hier einstellen.
PWM Out
In diesem Menü haben Sie die Möglichkeit verschiedene PWM Frequenzen zu testen. Zusätzlich kann das Tastverhältnis für jeden einzelnen Kanal manuell eingegeben werden.
Temp
Hier wird die Temperatur aller angeschlossenen Temperatursensoren direkt in °C dargestellt.
Grafische Darstellung
Dieses Menü erlaubt eine grafische Darstellung aller analogen Eingangssignale, wie z.B. A/D, Temperatur oder FIFO-IN.
Watchdog
Mit diesem Tool können die konfigurierten Watchdog Parameter auf korrekte Funktion überprüft werden.
I/O – Timeout
Mit Hilfe der Timeout-Funktion im I/O-Bereich können Sie ein Timeout-Fall Ihres Moduls simulieren.
Nachfolgend eine Beschreibung des Timeout-Fensters
- Read / Write Symbol: Zeigt durch Blinken, eine aktive Verbindung zum Modul an
- Automatischer Zugriff: Entfernen des Hakens löst nach Ablauf der Timeoutzeit einen Timeout aus
- Manueller Zugriff: Manuelles Abrufen der Daten vom Modul
- Timeout Status: Zeigt an, ob der Timeout aktiv ist und ob ein Timeout Ereignis aufgetreten ist
- Timeout-Mode: Auswahl zwischen 3 Timeout-Modi, Normal, Reactivate und Secure
- Timeout-Dauer: Hier wird die Zeit eingestellt, nach welcher der Timeout auslösen soll
- Activate / deactivate: Aktiviert oder deaktiviert die Timeout-Funktion
Zugriffszeiten Tests
Mit diesem Test können die Zugriffszeiten auf das Modul ermittelt werden. Das Lesen und Schreiben der Testwerte erfolgt in 8, 16, 32 oder 64-Bit Befehlen.
Zugriffszeiten Register
Im folgenden Beispiel werden die Registerzugriffe auf ein Ethernet-Modul überprüft. Die durchschnittliche Zugriffszeit liegt hier bei 0,5ms.
Zugriffszeiten Analog I/IO
Im folgenden Beispiel werden die Zugriffszeiten auf ein Ethernet-Modul mit analogen I/Os überprüft. Die durchschnittliche Zugriffszeit liegt hier bei 0,6ms.
Zugriffszeiten Digital I/IO
Im folgenden Beispiel werden die Zugriffszeiten auf ein Ethernet-Modul mit digitalen I/Os überprüft. Die durchschnittliche Zugriffszeit liegt hier bei 0,6ms.
Kabelrückführungstest
Mit dem Kabelrückführungstest kann die Funktion sämtlicher digitaler und analoger Ein- und Ausgänge (I/Os) eines Moduls überprüft werden. Dazu werden Ein- und Ausgänge extern 1:1 miteinander verdrahtet. Die Testsoftware analysiert, ob die Ausgabesignale korrekt an den Eingängen ankommen und identifiziert so Verdrahtungsfehler oder Hardwaredefekte.
Analoger Test
Im analogen Testmodus gibt der D/A-Wandler definierte Prüfspannungen aus, die anschließend vom A/D-Wandler eingelesen und mit den Sollwerten verglichen werden. Die Software zählt die Anzahl der Testdurchläufe und dokumentiert Abweichungen automatisch.
Digitaler Test
Beim digitalen Test werden die Schaltzustände der Relais- oder MOSFET-Ausgänge extern auf die Optokoppler-Eingänge zurückgeführt. Auch hier zählt und vergleicht die Software die Anzahl der Durchläufe und erkennt automatisch Übertragungsfehler oder Abweichungen.
A/D-Qualitätsmessungen
Die Qualität einer A/D-Messung wird von verschiedenen Faktoren beeinflusst und kann durch äußere Störungen beeinträchtigt werden. Eine zuverlässige Methode zur Überprüfung der Messqualität ist die Messung einer stabilen Batteriespannung. Mit unseren Diagnose Tools lässt sich die Restwelligkeit und das Rauschverhalten ermitteln.
A/D-Ripple
Mit dem A/D-Ripple Test kann die Restwelligkeit der einzelnen A/D-Eingänge erfasst und auf Störsignale wie Netzbrummen oder Spannungsinstabilitäten überprüft werden.
A/D-Rauschen
Das Rauschverhalten jedes A/D-Kanals lässt sich mittels A/D-Rauschmessung grafisch darstellen. Durch zusätzliche Filterstufen mit Mittelwertbildung kann das Messsignal geglättet und verbessert werden.
FIFO In/Out
Mit dem Software-FIFO-Test kann die integrierte FIFO-Pufferung unserer digitalen und analogen NET-I/O-Module gezielt getestet werden. Je nachdem, ob es sich um ein Eingangs- oder Ausgangsmodul handelt, werden dabei Daten aus dem Submodul-Fifo gelesen oder in das Submodul-Fifo geschrieben.
Fifo-Einstellungen
Mit der Submodul-Nummer kann angegeben werden, welches Modul getestet werden soll. Mit Start- und Endkanal lassen sich auch mehrere Kanäle gleichzeitig übertragen. Zusätzlich kann die Übertragungsfrequenz festgelegt und der gewünschte FIFO-Modus ausgewählt werden – etwa für den Einsatz von Testwerten oder den tatsächlichen Messwerten des Moduls.
Alle wichtigen Informationen auf einen Blick
Während des Programmlaufs werden zentrale Informationen wie die Größe der Datenpakete, freie und belegte Bytes im FIFO-Buffer, die Anzahl der gesendeten bzw. empfangenen Datenpakete sowie der aktuelle FIFO-Status übersichtlich angezeigt.
D/A-Ausgangstest
Der D/A-Ausgangstest ermöglicht die gezielte Prüfung jedes einzelnen D/A-Kanals eines Moduls. Eine frei wählbare Testspannung lässt sich direkt ausgeben. Aktuell steht die einfache Erzeugung von Rechtecksignalen mit konfigurierbaren High- und Low-Zeiten zur Verfügung. Die Signale lassen sich dabei gleichzeitig mit einem Oszilloskop überwachen. Auch für Langzeittests eignet sich diese Funktion ideal. Die Prüfsoftware erkennt DELIB-Fehler und protokolliert diese automatisch.
Mustertext
Mustertext
DO 4* value + wait
Bei diesem Test werden einstellbare 16-Bit Werte auf die digitalen Ausgänge des Moduls geschrieben.
Die Werte werden mit Hilfe des Befehls DapiDOSet16 an das Modul geschickt. Startkanal ist dabei immer Kanal 0.
Zwischen den einzelnen Aufrufen können Sie unterschiedliche Wartezeiten
einstellen.
Mustertext
Mustertext
Modbus I/O-Test
Im Diagnose-Bereichs des ICT-Tools könne Sie über Modbus TCP die digitalen und analogen Ein- und Ausgänge des Moduls direkt testen. Registeradressen sowie Über- und Rückgabewerte werden dabei in einem Debug-Panel angezeigt, wodurch sich beispielsweise Probleme mit dem D/A-Wandler schnell diagnostizieren lassen. Eine vollständige Übersicht aller Registeradressen und Beispiele finden Sie im Modbus-Handbuch unter folgendem Link:
Um von den neuesten Funktionen zu profitieren und Fehler vorzubeugen, empfehlen wir Ihnen Ihr DEDITEC-Produkt stets Up-to-date zu halten.Flash Files
Herunterladen des Firmware-Flashfile-Pakets
via ICT-Tool
- Gehen Sie im Menü „Firmware-Update“ auf Flash Files
- Mit dem Betätigen der Download-Schaltfläche wird der Download gestartet.
- Für das automatische Entpacken der Flash-Files werden Administrationsrechte benötigt. Sind diese Rechte nicht vorhanden, werden die Dateien in den Downloadbereich Ihres PCs heruntergeladen und müssen manuell in das Installationsverzeichnis extrahiert werden.
\DEDITEC\DELIB\programs\flash_files
Herunterladen des Firmware-Flashfile-Pakets
via DEDITEC Homepage
- Laden Sie sich das benötigte Firmware-Flashfile-Paket von unserer Homepage: Downloads -> Software -> Firmware
- Extrahieren Sie die Dateien in den folgenden Installationspfad: ..\DEDITEC\DELIB\programs\flash_files
Flash Module
- Wählen Sie im Menü „Firmware-Update“ das Modul aus, was Sie updaten möchten und klicken anschließend auf den Knopf „Flash-Module“ bzw. „Flash-Submodule“.
- Die Firmware wird nun aktualisiert und das Module anschließend automatisch neu gestartet.
Informationen zum Firmware-Flasher
Im Firmware-Flasher werden folgende Informationen angezeigt:
- Last FW: Zeigt die letzte Firmware-Version an
- Current FW: Zeigt die aktuell installierte Firmware-Version an
- Newest FW: Zeigt die neueste Firmware-Version an
- Log: Zeigt Status- oder Fehlermeldungen während des Flashvorgangs an
In den folgenden Kapitel, würden wir Ihnen unsere neue All-In-One-Software gerne genauer vorstellen.
Allgemein
Hier können Sie allgemeine Konfigurationen am ICT-Tool vornehmen.
Folgende Änderungen können eingestellt werden:
- Sprache – Einstellung zwischen Deutsch und Englisch möglich
Updates
Hier können Sie nach verfügbaren DELIB- oder Firmware-Updates suchen.
- Automatische Update-Suche bei Programmstart
- Suche nach DELIB-Updates
- Suche nach Firmware-Updates
Fehlerprotokoll
Hier können Sie Einstellungen am deditec_debug.log vornehmen. Dieser wird unter dem Pfad C:\Users\?USER?\AppData\Local\DEDITEC gespeichert.
Folgende Einstellungen können vorgenommen werden:
- Schreiben in das debug.log aktivieren
- Log-Benachrichtigungen aktivieren
- Automatisches Löschen des debug.log aktivieren
- Einstellung nach wie vielen Tagen das debug.log gelöscht werden soll
- Einstellung wie groß das debug.log maximal sein darf
DELIB – DebugView – Global
Hier können Einstellungen an den Informationen vorgenommen werden, welche mit dem DebugView angezeigt werden sollen.
- Debug-Ausgabe aktivieren
- Anzeigen von Fehlern aktivieren
DELIB – DebugView – Details
Hier können detailliertere Einstellungen an den Informationen vorgenommen werden, welche mit dem DebugView angezeigt werden sollen.
Konfiguration unserer USB-Module
Unsere USB-Module werden beim Anschluss an den PC in der Regel automatisch vom Betriebssystem erkannt und müssen nicht weiter konfiguriert werden.
Verwendung mehrerer USB-Module an einem PC
Möchten Sie mehr als ein USB Modul gleichen Typs an einem Rechner verwenden, muss zunächst jedem Modul eine eigene Modulnummer zugewiesen werden. Die Vergabe der Modulnummer erfolgt im Konfigurationsmenü unseres ICT-Tools.
Konfiguration unserer CAN-Module
Zur Konfiguration unserer CAN-Module stehen, je nach Modulausführung, zwei Möglichkeiten zur Auswahl:
1. Konfiguration über das ICT-Tool
2. Konfiguration über DIP-Schalter (nur bei RO-Serie)
1. Konfiguration über das ICT-Tool
Konfiguriert werden unsere CAN Module, geräteabhängig, über die USB oder Ethernet Schnittstelle.
Die Konfiguration erfolgt mit Hilfe des Windows-ICT-Tools.
Rufen Sie im Hauptmenü des ICT-Tools das neu hinzugefügte Modul auf und navigieren Sie anschließend in das Konfigurationsmenü, um die gewünschten CAN Parameter auf dem Modul einzustellen.
Folgende Einstellungen können vorgenommen werden.
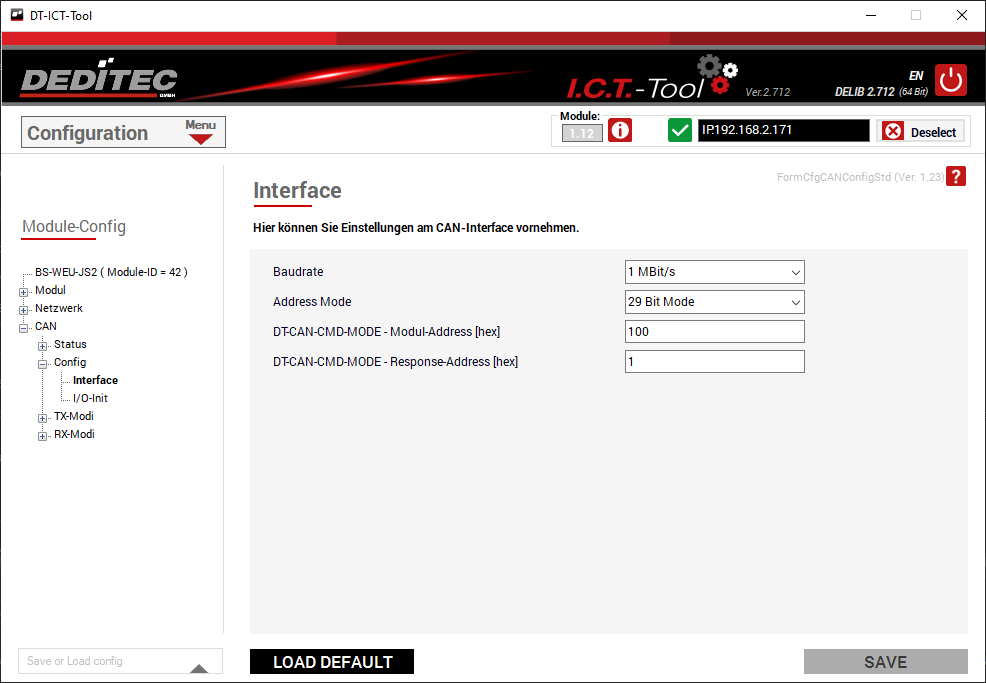
Konfiguration Interface
Folgende Einstellungen lassen sich über das Config-Interface Menü vornehmen:
- Baudrate
- Adressen Bit-mode
- Moduladresse
- Empfangsadresse
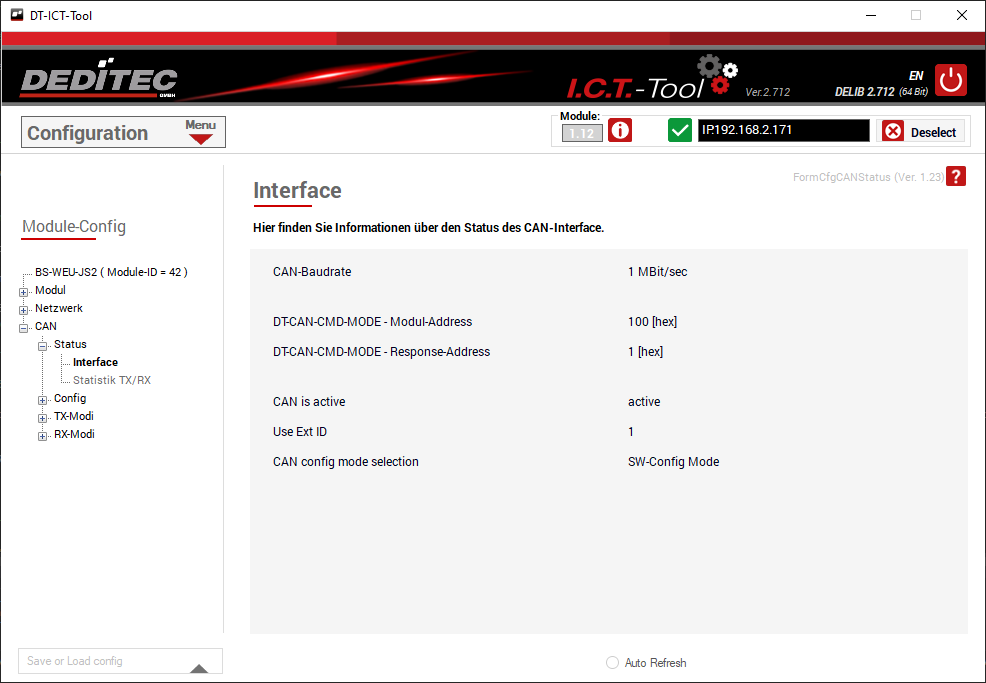
Status Interface
Folgende Informationen zur CAN-Schnittstelle können über das Statusmenü abgefragt werden:
- Baudrate
- Moduladresse
- Empfangsadresse
- CAN-Status
- Extended ID
- CAN-Modus
Konfiguration I/O Module
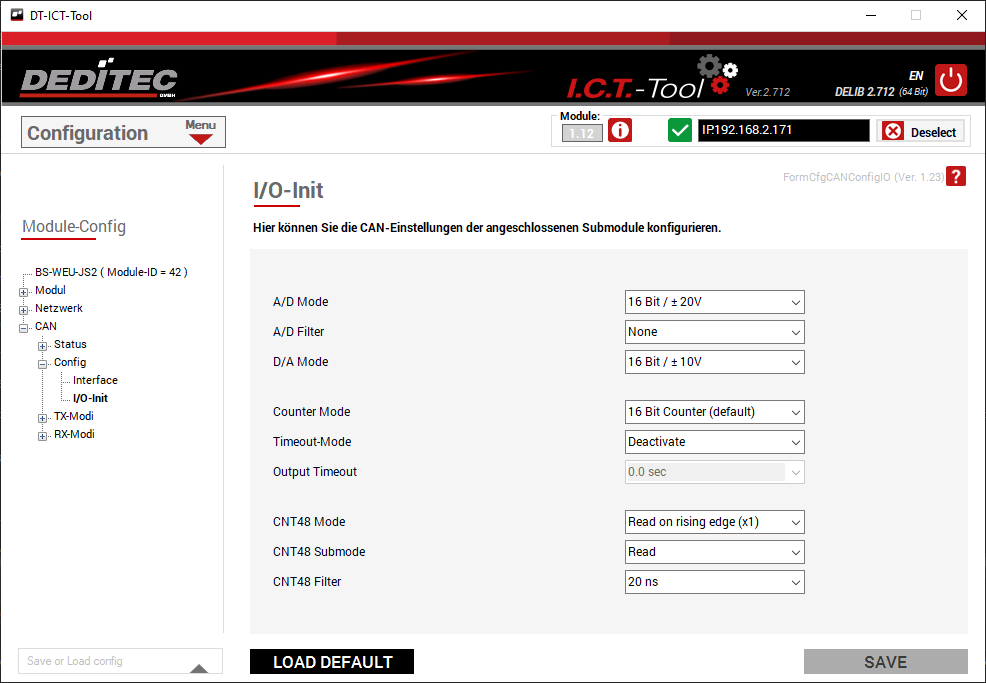
Im Menü „Config I/O-Init“ können folgende Grundeinstellungen der I/O Einheiten für den Auto TX / RX Modus konfiguriert werden:
- A/D-Mode
- A/D-Filter
- D/A-Mode
- Counter-Mode
- Timeout
- CNT48-Mode
- CNT48-Submode
- CNT48-Filter
2. Konfiguration über DIP Schalter (nur bei RO-Serie)
Mit Hilfe von DIP-Schaltern auf dem Modul lassen sich folgende Einstellungen vornehmen:
- Baudrate
- Moduladresse
- Vorzugsmodus
- Softwaremodus
- DIP-Schalter Modus
Konfiguration unserer Seriellen Module (RS-232 / RS-485)
Zur Konfiguration der seriellen Schnittstelle muss das Modul entweder über das Ethernet-Interface oder USB-Interface mit dem PC verbunden werden.
Anschließend kann das Modul im ICT-Tool aufgerufen und konfiguriert werden.
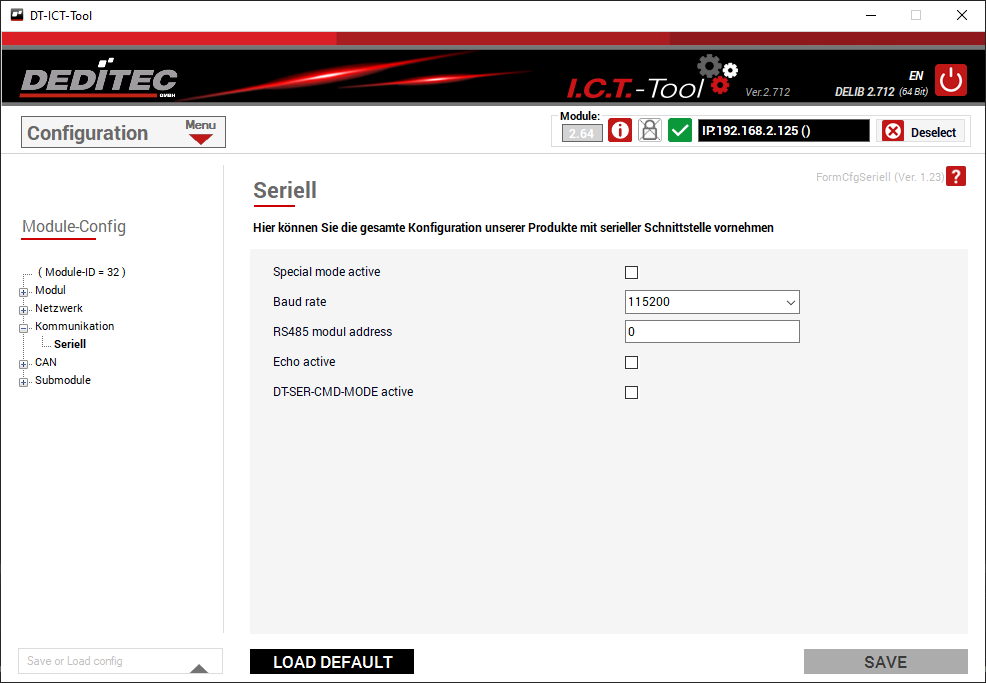
Folgende Parameter lassen sich einstellen:
- Vorzugsmodus (115k Baud, Moduladresse = deaktiviert, Echo = Off)
- Baudrate
- Moduladresse (nur bei RS-485)
- Echo aktiv an/aus
- Text Modus / Register Modus
Ändern des Schnittstellenstandards
Wechsel zwischen RS-232 und RS-485 (gilt nur für NET- und RO-Serie)
Im Auslieferungszustand sind die Module standardmäßig für den RS-232 Betrieb ausgelegt. Durch Ändern von Jumperpositionen kann das Modul auf RS-485 Betrieb umgestellt werden. Weitere Infos hierzu finden Sie im Handbuch des jeweiligen Produktes.
Allgemeine Informationen zum Event-Control
In den folgenden Kapitel, würden wir Ihnen unsere neue All-In-One-Software gerne genauer vorstellen.
Um unsere Module noch kundenfreundlicher und flexibler zu gestalten und Ihnen den Einstieg in die Welt der automatisierten Steuer- und Regelungstechnik zu erleichtern, haben wir als neues Feature das Event-Control in unsere Produkte implementiert. Mit dieser Funktion lassen sich kleine Steueraufgaben realisieren, die im Modul gespeichert werden. Diese Steueraufgaben werden als Events und Aktionen konfiguriert und anschließend nach dem „Wenn-Dann“ Prinzip automatisch ausgeführt.
Konfiguration im ICT-Tool
Mit Hilfe des ICT-Tools können 16 Events und 16 Aktionen konfiguriert und überwacht werden.
Abarbeitung im Modul
Die im Modul abgespeicherten Events werden automatisch nach Modulstart von der im Modul befindlichen CPU überwacht und abgearbeitet. Sobald die eingestellte Bedingung („Event“) erfüllt ist, wird die entsprechende Aktion ausgeführt. Durch diesen im Modul befindlichen Automatismus wird ein zusätzlicher Steuer-PC mit dazugehöriger Anwendersoftware überflüssig.
Funktionen
Folgende Aktionen können u.a. mit dem Event-Control kombiniert werden:
- Überwachen der analogen und digitalen Eingänge (A/D, DI)
- Einstellen von Schaltschwellen bei analogen Eingängen
- Schalten der Modulausgänge (Relais, MOSFET, D/A)
- Versenden von CAN Paketen
Der Umfang der Aktionsmöglichkeiten wird von uns stetig erweitert. Auf Anfrage setzen wir auch gerne Ihre speziellen Kundenwünsche für Sie um.
Modulauswahl
Hier können Sie Ihre Module mit einem Klick auf das „+“ Symbol ins ICT-Tool einbinden, um diese anschließend konfigurieren oder testen zu können.
Modulserien, welche diese Funktion unterstützen:
- BS-USB2-Serie
- BS-WEU-Serie
- NET-Serie
- UC-Serie
- CAN-Box
Modulserien, welche diese Funktion nicht unterstützen:
- Starter-Serie
- RO-Serie
- COS-Serie
ICT Treeview
Im Treeview auf der linken Seite des Programmfensters, sehen Sie die jeweiligen Formen, die von Ihrem Modul unterstützt werden.
Mit einem Klick können Sie sich diese Form dann im rechten Teil des Programmes anzeigen lassen und mögliche Konfigurationen oder Tests durchführen.
In den folgenden Kapitel, würden wir Ihnen unsere neue All-In-One-Software gerne genauer vorstellen.
Mit dem Event-Control-Modul können Sie auf externe Signale flexibel und automatisiert reagieren – direkt auf dem I/O-Modul, ganz ohne PC oder zusätzliche Steuerung.
Wie funktioniert das?
Das System registriert externe Ereignisse („Events“), wie z. B. das Schalten eines Eingangs oder das Auslösen eines Sensors, und führt daraufhin vordefinierte Aktionen aus. Diese Aktionen können einfache Aufgaben, wie das Einschalten eines Relais sein oder auch das Versenden einer CAN-Nachricht.
Die Vorteile:
-
Eigenständige Verarbeitung – Die Steuerung erfolgt direkt auf dem Modul, unabhängig vom Host-System.
-
Flexibel anpassbar – Sie können beliebige Ein- und Ausgänge miteinander verknüpfen.
-
Komplexe Logik möglich – Dank logischer Operatoren wie UND, ODER oder NICHT lassen sich auch anspruchsvollere Steuerungen umsetzen.
-
Einfache Konfiguration – Events und Aktionen werden komfortabel über unser ICT-Tool festgelegt und ins Modul übertragen, ganz ohne Programmierkenntnisse.
Beispiel:
Ein digitaler Eingang erkennt das Öffnen einer Tür. Daraufhin schaltet das System automatisch ein Licht ein, ohne dass ein PC beteiligt ist.
In unserem ICT-Tool im Bereich „Statistik“ erhält man einen schnellen Überblick aller laufenden Aktionen und Events.
Eine mini SPS
Um unsere Module noch kundenfreundlicher und flexibler zu gestalten und Ihnen den Einstieg in die Welt der automatisierten Steuer- und Regelungstechnik zu erleichtern, haben wir als neues Feature das sog. Event-Control in unsere Produkte implementiert. Mit dieser Funktion lassen sich kleine Steueraufgaben in das Modul speichern, die anschließend nach dem „Wenn-Dann“ Prinzip automatisch Aktionen ausführen.
Folgende Informationen können der Statistik entnommen werden:
- Ausgeführte Event-Nr.
- Event-Modus
- Intervall
- Anzahl ausgeführter Events
- Nummer der ausgeführten Aktion
- Anzahl ausgeführter Aktionen
Mithilfe eines Events wird eine bestimmte Aktion ausgeführt, sobald eine Bedingung erfüllt ist.
Auch eine Zeitspanne, wie lang die Bedingung erfüllt sein muss, um eine Aktion auszuführen, kann vorgegeben werden.
Diese Einstellungen werden direkt in das Modul-Configuration-Memory des Modul gespeichert.
Beispiel: Es können automatisch Spannungen über den D/A-Wandler ausgegeben oder Relais geschaltet werden, wenn eine zuvor definierte Schaltschwelle an den A/D-Eingängen erreicht wird oder ein Signal an einem digitalen Eingang erfasst wird.
Abhängig von der Ausstattung Ihres Produktes stehen Ihnen unterschiedliche Modi zur Auswahl:
„DI“ / „DI-Flip-Flop“ / „DO-Readback“
DI: High oder Low Signal eines digitalen Eingangs.
Flip-Flop: Bei einer Zustandsänderung des digitalen Eingangs, wird das Flip-Flop des Kanals gesetzt und anschließend wieder zurückgesetzt.
DO-Readback: Der Status des Ausgangskanals wird ausgelesen.
Folgende Einstellungen können vorgenommen werden:
- Nummer des zu überwachenden Kanals
- Bedingung des Kanalzustandes (on = 1 / off = 0)
- Mindestdauer, die gewartet werden soll, bis die Aktion getriggert wird
- Nummer der auszuführenden Aktion (diese wird im Bereich Aktion konfiguriert)
„A/D“
Die aktuell anliegende Spannung des analogen Eingangs wird ausgelesen.
Folgende Einstellungen können vorgenommen werden:
- Nummer des zu überwachenden Kanals
- A/D-Modus (Auswahl ist modulabhängig)
- Bedingung die erfüllt werden muss (Wert größer als.. , Wert kleiner als.. , Wert in einem Bereich)
- Werte die für die Bedingung erreicht werden müssen
- Mindestdauer, die gewartet werden soll, bis die Aktion getriggert wird
- Nummer der auszuführenden Aktion (diese wird im Bereich Aktion konfiguriert)
In unserem ICT-Tool im Bereich „Aktionen“ wird definiert, welche Aufgaben, automatisch durchgeführt werden sollen, sobald eine Bedingung („Event“) erfüllt ist.
So können Sie z. B. festlegen, dass ein bestimmtes CAN-Paket versendet werden soll, wenn eine bestimmte Spannung auf einem A/D-Kanal gemessen wird oder ein Signal an einem digitalen Eingang erfasst wird.
Abhängig von der Ausstattung Ihres Produktes, stehen Ihnen unterschiedliche Modi zur Auswahl:
„D/A-Ausgang setzen“
Gibt eine Spannung oder einen Strom an einem analogen Ausgang aus.
Folgende Einstellungen können vorgenommen werden:
- Nummer des Kanals auf dem die Aktion ausgeführt werden soll
- D/A-Modus (Auswahl ist modulabhängig)
- Spannung oder Strom der ausgegeben werden soll
- Zeit, die gewartet werden soll, bevor die Aktion erneut ausgeführt wird
„DO Ausgang setzen“
Schaltet einen digitalen Ausgang ein oder aus.
Folgende Einstellungen können vorgenommen werden:
- Nummer des anzusteuernden Kanals
- Zustand (0 = off / 1 = on), der gesetzt werden soll
- Zeit die gewartet werden soll, bevor die Aktion erneut ausgeführt wird
„CAN Paket senden“
Das eingestellte CAN TX-Event wird ausgelöst. Für diese Funktion muss der Triggermodus im CAN TX-Paket auf „TX-EVENT“ gesetzt werden (siehe Konfiguration).
Folgende Einstellungen können vorgenommen werden:
- Nummer des auszulösenden CAN TX-Events
- Zeit die gewartet werden soll, bevor die Aktion erneut ausgeführt wird (verhindert zu häufiges Versenden eines CAN-Paketes)
Mehr Informationen zur Konfiguration des TX-Mode finden Sie hier:
Programmierung unserer Module mit der DELIB-Treiberbibliothek
Die DELIB-Treiberbibliothek ermöglicht ein einheitliches Ansprechen aller DEDITEC Produkte. Dank des umfangreichen und klar strukturierten Aufbaus, lassen sich unsere Module in nahezu jeder Programmiersprache in Ihre Projekte einbinden und steuern.
Eine ausführliche Anleitung rund um die DELIB und eine Vielzahl von Programmierbeispielen finden Sie hier:
Eine Auflistung aller DELIB Befehle finden Sie hier:
Programmierung unserer Module mit der DELIB-Treiberbibliothek ETH
Die DELIB ETH ist eine reine Ethernet Version der DEDITEC Treiberbibliothek. Diese beinhaltet keine Treiber für USB oder Seriell und benötigt keine Installation auf dem PC. Auch die Konfiguration und die Einbindung eines Moduls in die Registry entfällt. Admin-Schreibrechte werden ebenfalls nicht benötigt.
Als Projektkunde können Sie die DELIB ETH auch direkt in das eigene Setup integrieren.
Sämtliche Produkte mit Ethernet Schnittstelle werden von der DELIB ETH unterstützt und lassen sich direkt über die TCP/IP-Adresse ansprechen.
Hier geht es zur DELIB ETH:
Beispiel zur Programmierung unserer Module mit der DELIB
Folgende Beispiele zeigen, wie ein Modul geöffnet wird und digitale Ausgänge geschaltet werden können.
Modul öffnen:
uint ModulID = 14; - die ID ist abhängig vom Modultyp (s. delib.h)
uint ModulNr = 0; - standardmäßig immer 0
uint handle; - Handle des geöffneten Moduls
handle = DapiOpenModule(ModulID, ModulNr);
Relais schalten:
uint ch = 0; - Kanalnummer
uint val = 1; - Wert der gesetzt werden soll (0=off / 1=on)
DapiDOSet1(handle, ch, val);
Modul schließen:
DapiCloseModule(handle);
Erläuterung:
Die Funktion "DapiOpenModule" dient zum Öffnen eines Moduls. Welches Modul dabei geöffnet werden soll, das bestimmen die beiden übergebenen Parameter innerhalb der Klammer.
Der erste Parameter bezeichnet die Modul-ID. Die für Ihr Modul richtige ID können Sie der delib.h Datei entnehmen, welche sich im DEDITEC Installationspfad befindet.
Der zweite Parameter bezeichnet die Modul-Nr, wichtig, wenn mehrere Module gleichen Typs an einem PC betrieben werden. Ist nur ein Modul am PC angeschlossen, dann wird einfach die "0" angegeben. Die Modul-Nr lässt sich mit Hilfe ICT-Tool direkt auf dem Modul festlegen.
Wie teste ich mein Modul?
Über die grafische Benutzeroberfläche können Sie direkt auf das Modul zugreifen und sämtliche Funktionen ausführen.
Hier geht es zum ICT-Tool:
Ansteuerung unserer CAN-Module
Die Ansteuerung unserer CAN Module kann über zwei Arten erfolgen:
1. Der Auto-TX/RX-Modus für RAW CAN und J1939
2. Der DELIB Kommando Modus
1. Der Auto-TX/RX-Modus für RAW CAN und J1939
Der Auto-TX/RX-Modus ermöglicht die automatische Verarbeitung von CAN-Paketen durch das Modul, ohne dass ein zusätzlicher Steuer-PC erforderlich ist. Dabei werden sowohl RAW CAN als auch J1939 unterstützt. Die Konfiguration erfolgt komfortabel über das ICT-Tool und erfordert keine Programmierkenntnisse.
CAN Pakete über RAW CAN
Für eine RAW-CAN-Nachricht wird zunächst ausgewählt, ob eine 11-Bit- oder eine 29-Bit-CAN-ID verwendet werden soll. Anschließend wird die vollständige CAN-ID direkt eingetragen.
Über das Feld „Modus“ wird festgelegt, welche I/O-Daten gesendet beziehungsweise wie empfangene Nutzdaten innerhalb des Moduls verarbeitet werden.
CAN Pakete über J1939
Für die Verwendung von J1939 wird im Feld „CAN Mode“ der Eintrag „J1939“ ausgewählt. Anstelle einer vollständigen 29-Bit-CAN-ID werden anschließend die einzelnen J1939-Adressbestandteile Prio, PGN, SA und gegebenenfalls DA eingetragen.
Das ICT-Tool erzeugt aus diesen Angaben automatisch die zugehörige 29-Bit-CAN-ID. Eine manuelle Berechnung oder Zerlegung der CAN-ID ist nicht erforderlich.
Beim Auslesen einer bestehenden Konfiguration wird die gespeicherte 29-Bit-CAN-ID automatisch wieder in Prio, PGN, SA und gegebenenfalls DA aufgeteilt.
Automatisches Senden (TX-Modus)
Im Auto-TX-Modus kann das DEDITEC-Modul CAN-Nachrichten automatisch an andere CAN-Bus-Teilnehmer senden. Als Nutzdaten können – abhängig von der Modulausstattung – beispielsweise digitale Eingänge, Flip-Flop-Eingänge, Zählerwerte oder analoge Eingangswerte verwendet werden.
Das Senden kann in einem festgelegten Zeitintervall, bei einem definierten Trigger-Ereignis oder – je nach gewähltem Modus – so schnell wie möglich erfolgen.
Konfiguration TX-Modus
Folgende Einstellungen können konfiguriert werden:
- TX-Modus: Aktivieren oder deaktivieren.
- CAN-Modus: RAW CAN mit 11-Bit- oder 29-Bit-Identifier bzw. J1939.
- CAN-ID: Legt den Identifier der zu sendenden CAN-Nachricht fest.
- I/O-Modus / Datenbelegung: Legt fest, wie die bis zu 8 CAN-Datenbytes mit Modulwerten belegt werden. Neben vordefinierten Datenbelegungen können die CAN Data Msg Composer-Konfigurationen verwendet werden.
- Trigger-Modus: Legt fest, wodurch das Senden ausgelöst wird.
- Interval: Legt bei zeitgesteuertem Senden den Sendeabstand fest.
Für häufig verwendete Datenbelegungen stehen vordefinierte Modi zur Verfügung, zum Beispiel für vier A/D-Werte oder 64 digitale Eingänge. Für frei zusammengestellte CAN-Nachrichten steht zusätzlich der CAN Data Msg Composer zur Verfügung. Damit können die Datenbytes individuell aus unterschiedlichen Modulwerten kombiniert werden.
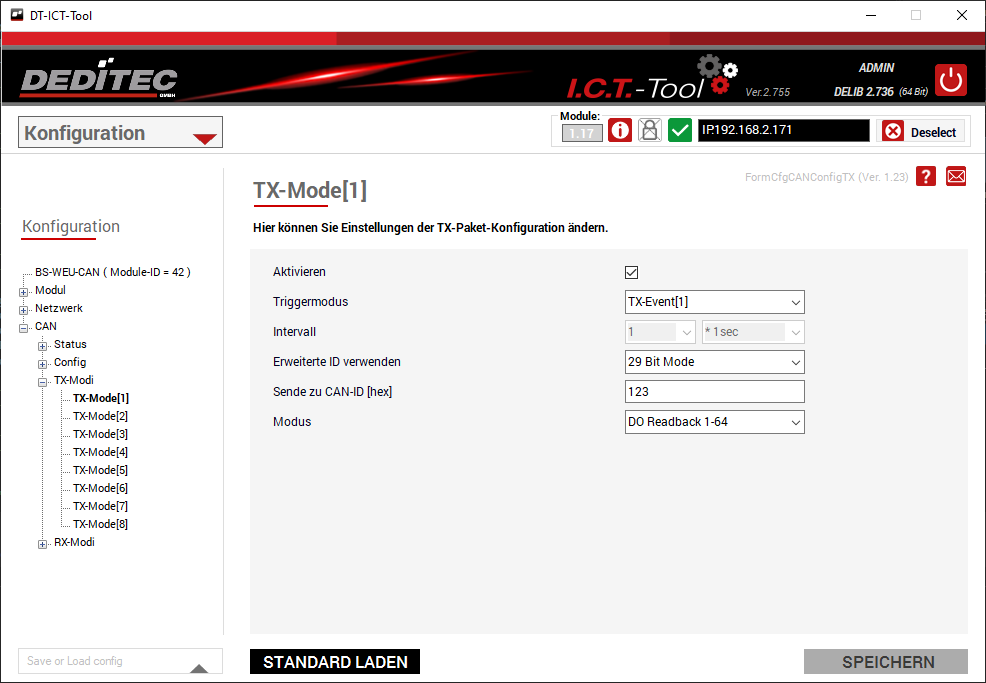
TX CAN Data Msg Composer
Mit dem TX CAN Data Msg Composer kann der Inhalt der zu sendenden CAN-Nachricht individuell zusammengestellt werden. Hierfür stehen vier voneinander unabhängige TX-Composer-Konfigurationen zur Verfügung. Innerhalb einer Konfiguration werden die ausgewählten Werte automatisch nacheinander den maximal 8 CAN-Datenbytes zugeordnet.
Konfiguration Msg Composer
Eine Composer-Zeile besteht – abhängig von der gewählten Funktion – aus folgenden Elementen:
- Funktion / Quelle: Auswahl des Modulwerts, der in die CAN-Nachricht übernommen werden soll. Je nach Modulausstattung stehen einzelne digitale Eingänge (DI_1), Gruppen aus 8 digitalen Eingängen (DI_8), einzelne oder gruppierte Flip-Flop-Eingänge (DI_FF1 / DI_FF8), Zählerwerte (DI_CNT), Zählerwerte mit Rücksetzen (DI_CNT_W_RESET), A/D-Werte oder ein fester Hex-Wert zur Verfügung.
- Kanal / Wert: Auswahl des zugehörigen Kanals bzw. der Kanalgruppe. Bei „VALUE (in hex)“ wird stattdessen direkt ein fester Hex-Wert eingetragen.
- CAN Data 1-8: Auswahl der Datenlänge und – bei mehrbyteigen Integer-Werten – der Byte-Reihenfolge. Unterstützt werden 1, 2, 3 oder 4 Byte sowie ein 4-Byte-Floatwert. Bei 2-, 3- und 4-Byte-Werten kann zwischen LSB- und MSB-Reihenfolge gewählt werden.
- Offset / Multiplikator: Optional aktivierbare Anpassung des zu übertragenden Modulwerts. Für feste Hex-Werte ist diese Funktion nicht erforderlich.
- Byte-Belegungs: die belegten CAN-Datenbytes werden pro Eintrag angezeigt. Die Datenbereiche werden automatisch fortlaufend angeordnet.
Die Auswahl der Datenlänge berücksichtigt automatisch die noch verfügbaren CAN-Datenbytes. Dadurch werden nur Kombinationen angeboten, die innerhalb der maximal 8 Datenbytes einer CAN-Nachricht liegen. So lassen sich beispielsweise digitale Eingänge, ein A/D-Wert und ein Zählerwert in einer gemeinsamen CAN-Nachricht kombinieren.
Für feste Werte kann direkt ein Hex-Wert von 0x00 bis 0xFF eingefügt werden. Dieser belegt genau ein CAN-Datenbyte.

Automatisches Empfangen (RX-Modus)
Im Auto-RX-Modus kann das DEDITEC-Modul empfangene CAN-Nachrichten automatisch auswerten und die enthaltenen Daten direkt an die Ausgänge des Moduls weiterleiten. Dadurch können beispielsweise digitale Ausgänge oder Relais von einem anderen CAN-Bus-Teilnehmer geschaltet oder analoge Ausgangswerte vorgegeben werden.
Konfiguration RX-Modus
Folgende Einstellungen können konfiguriert werden:
- RX-Modus: Aktivieren oder deaktivieren.
- CAN-Modus: RAW CAN mit 11-Bit- oder 29-Bit-Identifier bzw. J1939.
- CAN-ID: Legt fest, welche CAN-ID ausgewertet werden soll.
- I/O-Modus / Datenbelegung: Legt fest, wie die empfangenen CAN-Daten interpretiert und den Modulausgängen zugeordnet werden. Für individuelle Datenformate können die RX CAN Data Msg Composer-Konfigurationen 1 bis 4 ausgewählt werden.
Wie beim TX-Modus können damit auch beim Empfang unterschiedliche Datenbereiche innerhalb einer CAN-Nachricht gezielt verarbeitet werden. Die Auswertung erfolgt anschließend vollständig im Modul anhand der ausgewählten Konfiguration.
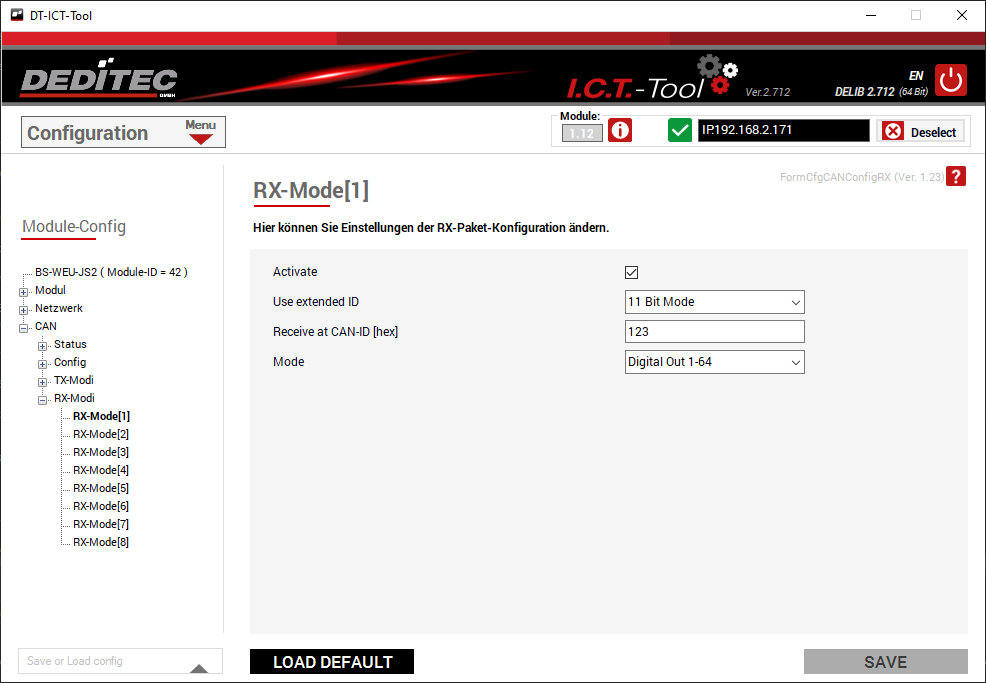
RX CAN Data Msg Composer
Mit dem RX CAN Data Msg Composer wird festgelegt, wie die maximal 8 Datenbytes einer empfangenen CAN-Nachricht interpretiert und verarbeitet werden. Es stehen vier voneinander unabhängige RX-Composer-Konfigurationen zur Verfügung.
Konfiguration Msg Composer
Eine Composer-Zeile kann folgende Elemente enthalten:
- CAN Data 1-8: Auswahl des Datenbereichs und Datenformats. Verwendet werden können 1, 2, 3 oder 4 Byte sowie ein 4-Byte-Floatwert. Bei mehrbyteigen Integer-Werten kann zwischen LSB- und MSB-Reihenfolge gewählt werden.
- Ziel: Legt fest, wie der ausgewählte Datenbereich verarbeitet wird. Je nach Modulausstattung stehen „Ignore“, ein einzelner digitaler Ausgang (DO1), eine Gruppe aus 8 digitalen Ausgängen (DO8) oder ein D/A-Ausgang zur Verfügung.
- Kanal: Auswahl des Ausgangskanals bzw. der 8er-Kanalgruppe, auf die der empfangene Wert angewendet wird.
- Offset / Multiplikator: Optional aktivierbare Anpassung des empfangenen Werts vor der weiteren Verarbeitung.
- Operation: legt fest, wie der empfangene Wert ausgewertet wird. „None“ übernimmt den Wert ohne zusätzliche Vergleichsoperation. Für digitale Ausgänge steht außerdem „Invert“ zur Verfügung. Bei einzelnen digitalen Ausgängen (DO1) können zusätzlich die Vergleiche !=, ==, <, <=, > und >= sowie Bereichsprüfungen innerhalb bzw. außerhalb eines Wertebereichs verwendet werden.
- Wert 1 / Wert 2: Vergleichswerte für die gewählte Operation. Einfache Vergleiche verwenden „Wert 1“; für die Prüfung auf einen Wertebereich werden „Wert 1“ und „Wert 2“ verwendet.
Mit „Ignore“ kann ein ausgewählter Datenbereich der CAN-Nachricht übersprungen werden, ohne dass daraus ein Ausgangswert erzeugt wird. Dadurch können auch Nachrichten verarbeitet werden, bei denen nur bestimmte Datenbytes für das Modul relevant sind.
Durch die freie Zuordnung der Datenbereiche, die optionale Skalierung und die verfügbaren Vergleichsoperationen können empfangene CAN-Daten direkt im Modul ausgewertet und verarbeitet werden. Eine zusätzliche Steuerungssoftware auf einem PC ist für die laufende Verarbeitung nicht erforderlich.

2. Der DELIB Kommando Modus
Im DELIB Kommando-Modus wird über ein von DEDITEC entwickeltes CAN-Protokoll gezielt auf die Register des Moduls zugegriffen. Das Modul erwartet die CAN-Nachrichten auf einer im Kommando-Modus festgelegten CAN-Adresse. Es sind Lese- und Schreibzugriffe mit unterschiedlichen Datenlängen (BYTE, WORD, LONG) möglich. Details zur Protokollstruktur und Registerbelegung finden Sie im Handbuch „Protokolle & Registerbelegung“ im Downloadbereich.
Ansteuerung unserer RS-232 / RS-485 Module
Zur Ansteuerung unserer RS-232 / RS-485 Module stehen zwei Möglichkeiten zur Auswahl:
1. Registerbasiert über ein offenes Protokoll
2. Per klar-Text Eingabe über ein Terminal Programm
Bitte beachten!
Die Verwendung der RS-485 Schnittstelle empfehlen wir nur in Verbindung mit einem Mikrocontroller und einen eigenem seriellen Protokoll.
1. Ansteuerung über unser offengelegtes serielles Protokol
Die serielle Ansteuerung erfolgt registerbasiert. Hierfür wurde ein offenes Kommunikations-Protokoll erstellt, anhand dessen die Register des Moduls angesprochen und somit Lese- oder Schreibbefehle ausgeführt werden. Das Handbuch "Protokolle & Registerbelegung" beschreibt die Sende- und Empfangsrahmen um mit RS-232/RS-485-Modulen zu kommunizieren.
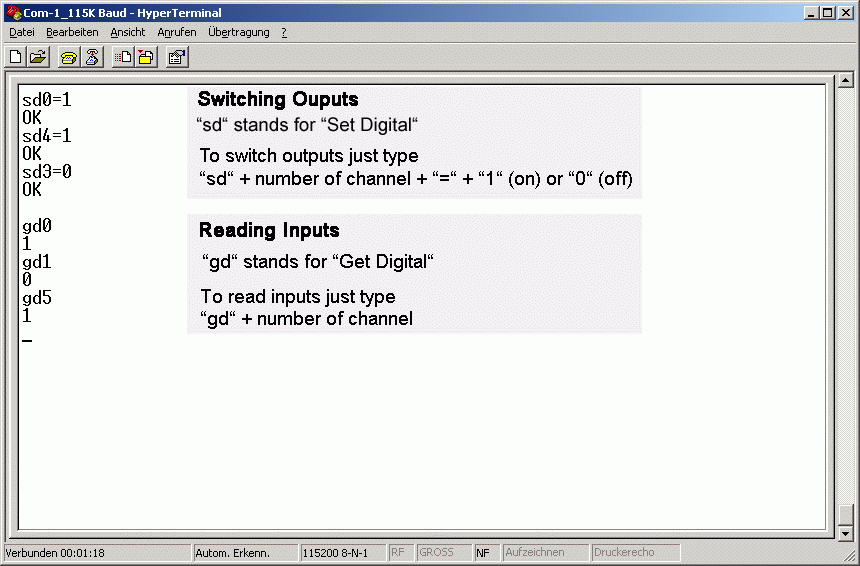
2. Ansteuerung per Klar-Text über Hyperterminal
Die digitalen Ein- und Ausgänge können direkt per "Klar-Text" über das Hyperterminal angesteuert bzw. ausgelesen werden. Beispiele hierzu sehen Sie in der nebenstehenden Abbildung.
Verwaltungsfunktionen
DapiOpenModule
Diese Funktion öffnet ein bestimmtes Modul.
Beschreibung
Dieser Befehl schließt ein geöffnetes Modul.
Definition
ULONG DapiCloseModule(ULONG handle);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
Return-Wert
Keiner
Programmierbeispiel
// Modul schließen
DapiCloseModule(handle);
DapiCloseModule
Dieser Befehl schliesst ein geöffnetes Modul.
Beschreibung
Dieser Befehl schließt ein geöffnetes Modul.
Definition
ULONG DapiCloseModule(ULONG handle);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
Return-Wert
Keiner
Programmierbeispiel
// Modul schließen
DapiCloseModule(handle);
DapiGetDELIBVersion
Diese Funktion gibt die installierte DELIB-Version zurück.
Beschreibung
Diese Funktion gibt die installierte DELIB-Version zurück.
Definition
ULONG DapiGetDELIBVersion(ULONG mode, ULONG par);
Parameter
mode=Modus, mit dem die Version ausgelesen wird (muss immer 0 sein).
par=Dieser Parameter ist nicht definiert (muss immer 0 sein).
Return-Wert
version=Versionsnummer der installierten DELIB-Version [hex]
Programmierbeispiel
version = DapiGetDELIBVersion(0, 0);
//Bei installierter Version 1.32 ist version = 132(hex)
DapiSpecialCMDGetModuleConfig
Diese Funktion gibt die Hardwareausstattung (Anzahl der Ein- und Ausgangskanäle) des Moduls zurück.
Beschreibung
Diese Funktion gibt die Hardwareausstattung (Anzahl der Ein- und
Ausgangskanäle) des Moduls zurück.
Definition
ULONG DapiSpecialCommand(ULONG handle,
DAPI_SPECIAL_CMD_GET_MODULE_CONFIG, par, 0, 0);
Parameter
handle=Dies ist der Handle eines offenen Moduls
Abfrage der Anzahl der digitalen Eingangskanäle
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI
Abfrage der Anzahl der digitalen Eingangsflipflops
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI_FF
Abfrage der Anzahl der digitalen Eingangszähler (16-Bit-Zähler)
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI_COUNTER
Abfrage der Anzahl der digitalen Eingangszähler (48-Bit-Zähler)
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_CNT48
Abfrage der Anzahl der digitalen Ausgangskanäle
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DO
Abfrage der Anzahl der digitalen Impulsgeberausgänge
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_PULSE_GEN
Abfrage der Anzahl der digitalen PWM-Ausgänge
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_PWM_OUT
Abfrage der Anzahl der digitalen Ein-/Ausgangskanäle
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DX
Abfrage der Anzahl der analogen Eingangskanäle
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_AD
Abfrage der Anzahl der analogen Ausgangskanäle
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DA
Anzahl der Temperaturkanäle abfragen
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_TEMP
Anzahl der Stepperkanäle abfragen
par=DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_STEPPER
Return value
Abfrage der Anzahl der digitalen Eingangskanäle
return=Anzahl der digitalen Eingangskanäle
Abfrage der Anzahl der digitalen Eingangsflipflops
return=Anzahl der digitalen Eingangsflipflops
Abfrage der Anzahl der digitalen Eingangszähler (16-Bit-Zähler)
return=Anzahl der digitalen Eingangszähler (16-Bit-Zähler)
Abfrage der Anzahl der digitalen Eingangszähler (48-Bit-Zähler)
return=Anzahl der digitalen Eingangszähler (48-Bit-Zähler)
Abfrage der Anzahl der digitalen Ausgangskanäle
return=Anzahl der digitalen Ausgangskanäle
Abfrage der Anzahl der digitalen Impulsgeberausgänge
return=Anzahl der digitalen Impulsgeberausgänge
Abfrage der Anzahl der digitalen PWM-Ausgänge
return=Anzahl der digitalen PWM-Ausgänge
Abfrage der Anzahl der digitalen Eingangs-/Ausgangskanäle
return=Anzahl der digitalen Eingangs-/Ausgangskanäle
Abfrage der Anzahl der analogen Eingangskanäle
return=Anzahl der analogen Eingangskanäle
Abfrage der Anzahl der analogen Ausgangskanäle
return=Anzahl der analogen Ausgangskanäle
Abfrage der Anzahl der Temperaturkanäle
return=Anzahl der Temperaturkanäle
Abfrage der Anzahl der Stepperkanäle
return=Anzahl der Stepperkanäle
Programmierbeispiel
ret=DapiSpecialCommand(handle,
DAPI_SPECIAL_CMD_GET_MODULE_CONFIG,
DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI, 0, 0);
//Returns the number of digital input channels
ret=DapiSpecialCommand(handle,
DAPI_SPECIAL_CMD_GET_MODULE_CONFIG,
DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DO, 0, 0);
//Returns the number of digital output channels
ret=DapiSpecialCommand(handle,
DAPI_SPECIAL_CMD_GET_MODULE_CONFIG,
DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DX, 0, 0);
//Returns the number of digital input/output channels
ret=DapiSpecialCommand(handle,
DAPI_SPECIAL_CMD_GET_MODULE_CONFIG,
DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_AD, 0, 0);
//Returns the number of analog input channels
ret=DapiSpecialCommand(handle,
DAPI_SPECIAL_CMD_GET_MODULE_CONFIG,
DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DA, 0, 0);
//Returns the number of analog output channels
ret=DapiSpecialCommand(handle,
DAPI_SPECIAL_CMD_GET_MODULE_CONFIG,
DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_STEPPER, 0, 0);
//Returns the number of stepper channels
DapiOpenModuleEx
Diese Funktion öffnet gezielt ein Modul mit Ethernet-Schnittstelle. Dabei können die Parameter IP-Adresse, Portnummer und die Dauer des Timeouts bestimmt werden.
Beschreibung
Diese Funktion öffnet gezielt ein Modul mit Ethernet-Schnittstelle. Dabei können die Parameter IP-Adresse, Portnummer und die Dauer des Timeouts bestimmt werden. Das Öffnen des Moduls geschieht dabei unabhängig von den im DELIB Configuration Utility getroffenen Einstellungen.
Definition
ULONG DapiOpenModuleEx(ULONG moduleID, ULONG nr, unsigned char* exbuffer, 0);
Parameter
moduleID = Gibt das Modul an, welches geöffnet werden soll (siehe delib.h)
nr = Gibt an, welches (bei mehreren Modulen) geöffnet werden soll.
nr = 0 -> 1. Modul
nr = 1 -> 2. Modul
exbuffer = Buffer für IP-Adresse, Portnummer und Dauer des Timeouts
Return-Wert
handle = Entsprechender Handle für das Modul
handle = 0 -> Modul wurde nicht gefunden
Bemerkung
Der von dieser Funktion zurückgegebene Handle wird zur Identifikation des Moduls für alle anderen Funktionen benötigt.
Dieser Befehl wird von allen Modulen mit Ethernet-Schnittstelle unterstützt.
Programmierbeispiel
// Open ETH-Module with parameter
DAPI_OPENMODULEEX_STRUCT open_buffer;
strcpy((char*) open_buffer.address, "192.168.1.10");
open_buffer.portno = 0;
open_buffer.timeout = 5000;
handle = DapiOpenModuleEx(RO_ETH, 0, (unsigned char*) &open_buffer, 0);
printf("Module handle = %x\n", handle);
DapiScanAllModulesAvailable
Mit dieser Funktion lassen sich alle am USB-Bus angeschlossen Module scannen.
Beschreibung
Mit dieser Funktion lassen sich alle am USB-Bus angeschlossen Module
scannen.
Hierbei wird die Modul-ID und die Modul-Nr. jedes gefundenen Modules ermittelt.
Definition
ULONG DapiScanAllModulesAvailable(uint nr)
Parameter
nr = 0: Es wird nach allen am USB-Bus angeschlossenen Module gesucht
nr = i: Auslesen der einzelnen angeschlossenen Module
Return-Wert
Gibt die Anzahl der gefunden Module wieder.
Programmierbeispiel
no_of_modules =
DT.Delib.DapiScanAllModulesAvailable(0);
for (i = 1; i <= no_of_modules; i++)
{
ret = DapiScanAllModulesAvailable(i);
moduleID = ret & 0x0000ffff;
moduleNr = (ret >> 16) & 0xff;
}
Register-Funktionen
DapiWriteByte
Dieser Befehl führt einen direkten Register Schreibbefehl auf das Modul aus.
Beschreibung
Dieser Befehl führt einen direkten Register Schreibbefehl auf das Modul aus.
Definition
void DapiWriteByte(ULONG handle, ULONG adress, ULONG value);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
adress=Adresse, auf die zugegriffen werden soll
value=Gibt den Datenwert an, der geschrieben wird (8-Bit)
Return-Wert
Keiner
Bemerkung
Dies sollte nur von erfahrenen Programmieren benutzt werden. So kann auf alle zur Verfügung stehenden Register direkt zugegriffen werden.
Programmierbeispiel
// Daten werden in das Register 0x10 geschrieben
DapiWriteByte(handle, 0x10, 0xFF);
DapiWriteWord
Dieser Befehl führt einen direkten Register Schreibbefehl auf das Modul aus.
Beschreibung
Dieser Befehl führt einen direkten Register Schreibbefehl auf das Modul aus.
Definition
void DapiWriteWord(ULONG handle, ULONG adress, ULONG value);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
adress=Adresse, auf die zugegriffen werden soll
value=Gibt den Datenwert an, der geschrieben wird (16-Bit)
Return-Wert
Keiner
Bemerkung
Dies sollte nur von erfahrenen Programmieren benutzt werden. So kann auf alle zur Verfügung stehenden Register direkt zugegriffen werden.
Programmierbeispiel
// Daten werden in das Register 0x10 geschrieben
DapiWriteWord(handle, 0x10, 0xFFFF);
DapiWriteLong
Dieser Befehl führt einen direkten Register Schreibbefehl auf das Modul aus.
Beschreibung
Dieser Befehl führt einen direkten Register Schreibbefehl auf das Modul aus.
Definition
void DapiWriteLong(ULONG handle, ULONG adress, ULONG value);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
adress=Adresse, auf die zugegriffen werden soll
value=Gibt den Datenwert an, der geschrieben wird (32-Bit)
Return-Wert
Keiner
Bemerkung
Dies sollte nur von erfahrenen Programmieren benutzt werden. So kann auf alle zur Verfügung stehenden Register direkt zugegriffen werden.
Programmierbeispiel
// Daten werden in das Register 0x10 geschrieben
DapiWriteLong(handle, 0x10, 0xFFFFFFFF);
DapiWriteLongLong
Dieser Befehl führt einen direkten Register Schreibbefehl auf das Modul aus.
Beschreibung
Dieser Befehl führt einen direkten Register Schreibbefehl auf das Modul aus.
Definition
void DapiWriteLongLong(ULONG handle, ULONG adress, ULONGLONG value);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
adress=Adresse, auf die zugegriffen werden soll
value=Gibt den Datenwert an, der geschrieben wird (64-Bit)
Return-Wert
Keiner
Bemerkung
Dies sollte nur von erfahrenen Programmieren benutzt werden. So kann auf alle zur Verfügung stehenden Register direkt zugegriffen werden.
Programmierbeispiel
// Daten werden in das Register 0x10 geschrieben
DapiWriteLongLong(handle, 0x10, 0xFFFFFFFFFFFFFFFF);
DapiReadByte
Dieser Befehl führt einen direkten Register Lese-Befehl auf das Modul aus.
Beschreibung
Dieser Befehl führt einen direkten Register Lese-Befehl auf das Modul aus.
Definition
ULONG DapiReadByte(ULONG handle, ULONG adress);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
adress=Adresse, auf die zugegriffen werden soll
Return-Wert
Inhalt des zu lesenden Registers (8-Bit)
Bemerkung
Dies sollte nur von erfahrenen Programmieren benutzt werden. So kann auf alle zur Verfügung stehenden Register direkt zugegriffen werden.
Programmierbeispiel
// Ließt 8 Bit aus der Adresse 0x0
ULONG data;
data = DapiReadByte(handle, 0x0);
DapiReadWord
Dieser Befehl führt einen direkten Register Lese-Befehl auf das Modul aus.
Beschreibung
Dieser Befehl führt einen direkten Register Lese-Befehl auf das Modul aus.
Definition
ULONG DapiReadWord(ULONG handle, ULONG adress);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
adress=Adresse, auf die zugegriffen werden soll
Return-Wert
Inhalt des zu lesenden Registers (16-Bit)
Bemerkung
Dies sollte nur von erfahrenen Programmieren benutzt werden. So kann auf alle zur Verfügung stehenden Register direkt zugegriffen werden.
Programmierbeispiel
// Ließt 16 Bit aus der Adresse 0x0
ULONG data;
data = DapiReadWord(handle, 0x0);
DapiReadLong
Dieser Befehl führt einen direkten Register Lese-Befehl auf das Modul aus.
Beschreibung
Dieser Befehl führt einen direkten Register Lese-Befehl auf das Modul aus.
Definition
ULONG DapiReadLong(ULONG handle, ULONG adress);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
adress=Adresse, auf die zugegriffen werden soll
Return-Wert
Inhalt des zu lesenden Registers (32-Bit)
Bemerkung
Dies sollte nur von erfahrenen Programmieren benutzt werden. So kann auf alle zur Verfügung stehenden Register direkt zugegriffen werden.
Programmierbeispiel
// Ließt 32 Bit aus der Adresse 0x0
ULONG data;
data = DapiReadLong(handle, 0x0);
DapiReadLongLong
Dieser Befehl führt einen direkten Register Lese-Befehl auf das Modul aus.
Beschreibung
Dieser Befehl führt einen direkten Register Lese-Befehl auf das Modul aus.
Definition
ULONGLONG DapiReadLongLong(ULONG handle, ULONG address);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
address=Adresse, auf die zugegriffen werden soll
Return-Wert
Inhalt des zu lesenden Registers (64-Bit)
Bemerkung
Dies sollte nur von erfahrenen Programmieren benutzt werden. So kann auf alle zur Verfügung stehenden Register direkt zugegriffen werden.
Programmierbeispiel
// Ließt 64 Bit aus der Adresse 0x0
ULONGLONG data;
data = DapiReadLongLong(handle, 0x0);
Digitale Eingabe-Counter
DapiDIGet1
Dieser Befehl liest einen einzelnen digitalen Eingang.
Beschreibung
Dieser Befehl liest einen einzelnen digitalen Eingang.
Definition
ULONG DapiDIGet1(ULONG handle, ULONG ch);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
ch=Gibt die Nummer des Eingangs an, der gelesen werden soll (0, 1, 2, 3, .. )
Return-Wert
Zustand des Eingangs (0/1)
Anforderungen
Die folgenden SW-Feature-Bits müssen vom Modul unterstützt werden:
DAPI_SW_FEATURE_BIT_CFG_DI
Die folgenden Bedingungen für die Übergabeparameter müssen eingehalten werden:
maxCh = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_GET_MODULE_CONFIG, DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI, 0, 0);
maxCh > ch
Programmierbeispiel
// 1 Kanal auslesen
unsigned long data;
data = DapiDIGet1(handle, 0);
DapiDIGet8
Dieser Befehl liest gleichzeitig 8 digitale Eingänge.
Beschreibung
Dieser Befehl liest gleichzeitig 8 digitale Eingänge.
Definition
ULONG DapiDIGet8(ULONG handle, ULONG ch);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
ch=Gibt die Nummer des Eingangs an, ab dem gelesen werden soll (0, 8, 16, 24, .. )
Return-Wert
Zustand der gelesen Eingänge.
Anforderungen
Die folgenden SW-Feature-Bits müssen vom Modul unterstützt werden:
DAPI_SW_FEATURE_BIT_CFG_DI
Die folgenden Bedingungen für die Übergabeparameter müssen eingehalten werden:
maxCh = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_GET_MODULE_CONFIG, DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI, 0, 0);
maxCh > ch (ch muss sein 0, 8, 16, ...)
Programmierbeispiel
// 8 Kanäle auslesen
unsigned long data;
data = DapiDIGet8(handle, 0);
DapiDIGet16
Dieser Befehl liest gleichzeitig 16 digitale Eingänge.
Beschreibung
Dieser Befehl liest gleichzeitig 16 digitale Eingänge.
Definition
ULONG DapiDIGet16(ULONG handle, ULONG ch);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
ch=Gibt die Nummer des Eingangs an, ab dem gelesen werden soll (0, 16, 32, ...)
Return-Wert
Zustand der gelesen Eingänge.
Anforderungen
Die folgenden SW-Feature-Bits müssen vom Modul unterstützt werden:
DAPI_SW_FEATURE_BIT_CFG_DI
Die folgenden Bedingungen für die Übergabeparameter müssen eingehalten werden:
maxCh = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_GET_MODULE_CONFIG, DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI, 0, 0);
maxCh > ch (ch muss sein 0, 16, 32, ...)
Programmierbeispiel
// 16 Kanäle auslesen
unsigned long data;
data = DapiDIGet16(handle, 0);
DapiDIGet32
Dieser Befehl liest gleichzeitig 32 digitale Eingänge.
Beschreibung
Dieser Befehl liest gleichzeitig 32 digitale Eingänge.
Definition
ULONG DapiDIGet32(ULONG handle, ULONG ch);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
ch=Gibt die Nummer des Eingangs an, ab dem gelesen werden soll (0, 32, 64, ..)
Return-Wert
Zustand der gelesen Eingänge.
Anforderungen
Die folgenden SW-Feature-Bits müssen vom Modul unterstützt werden:
DAPI_SW_FEATURE_BIT_CFG_DI
Die folgenden Bedingungen für die Übergabeparameter müssen eingehalten werden:
maxCh = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_GET_MODULE_CONFIG, DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI, 0, 0);
maxCh > ch (ch muss sein 0, 32, 64, ...)
Programmierbeispiel
unsigned long data;
// ----------------------------------------------------
// Einen Wert von den Eingängen lesen (Eingang 1-31)
data = (unsigned long) DapiDIGet32(handle, 0);
// Chan Start = 0
printf("Eingang 0-31 : 0x%x\n", data);
printf("Taste für weiter\n");
getch();
// ----------------------------------------------------
// Einen Wert von den Eingängen lesen (Eingang 32-64)
data = (unsigned long) DapiDIGet32(handle, 32);
// Chan Start = 32
printf("Eingang 32-64 : 0x%x\n", data);
printf("Taste für weiter\n");
getch();
DapiDIGet64
Dieser Befehl liest gleichzeitig 64 digitale Eingänge.
Beschreibung
Dieser Befehl liest gleichzeitig 64 digitale Eingänge.
Definition
ULONGLONG DapiDIGet64(ULONG handle, ULONG ch);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
ch=Gibt die Nummer des Eingangs an, ab dem gelesen werden soll (0, 64, ..)
Return-Wert
Zustand der gelesen Eingänge.
Anforderungen
Die folgenden SW-Feature-Bits müssen vom Modul unterstützt werden:
DAPI_SW_FEATURE_BIT_CFG_DI
Die folgenden Bedingungen für die Übergabeparameter müssen eingehalten werden:
maxCh = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_GET_MODULE_CONFIG, DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI, 0, 0);
maxCh > ch (ch muss sein 0 oder 64)
Programmierbeispiel
// 64 Kanäle auslesen
ULONGLONG data;
data = DapiDIGet64(handle, 0);
DapiDIGetFF32
Dieser Befehl liest die Flip-Flops der Eingänge aus und setzt diese zurück.
Beschreibung
Dieser Befehl liest die Flip-Flops der Eingänge aus und setzt diese zurück.
Definition
ULONG DapiDIGetFF32(ULONG handle, ULONG ch);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
ch=Gibt die Nummer des Eingangs an, ab dem gelesen werden soll (0, 32, 64, ..)
Return-Wert
Zustand von 32 Eingangszustandsänderungen.
Anforderungen
Die folgenden SW-Feature-Bits müssen vom Modul unterstützt werden:
DAPI_SW_FEATURE_BIT_CFG_DI_FF
Die folgenden Bedingungen für die Übergabeparameter müssen eingehalten werden:
maxCh = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_GET_MODULE_CONFIG, DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI_FF, 0, 0);
maxCh > ch (ch muss sein 0, 32, 64, ...)
DapiDIGetCounter
Dieser Befehl liest den Eingangszähler eines digitalen Eingangs.
Beschreibung
Dieser Befehl liest den Eingangszähler eines digitalen Eingangs.
Definition
ULONG DapiDIGetCounter(ULONG handle, ULONG ch, ULONG mode);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls.
ch=Gibt die Nummer des Eingangs an, ab dem gelesen werden soll.
mode=0 (Normale Zählfunktion)
mode=DAPI_CNT_MODE_READ_WITH_RESET (Zähler auslesen und direktes Counter resetten)
mode=DAPI_CNT_MODE_READ_LATCHED (Auslesen des gespeicherten Zählerstandes)
Return-Wert
Ausgabe des Zählerwertes.
Anforderungen
Die folgenden SW-Feature-Bits müssen vom Modul unterstützt werden:
DAPI_SW_FEATURE_BIT_CFG_DI_CNT
Die folgenden Bedingungen für die Übergabeparameter müssen eingehalten werden:
maxCh = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_GET_MODULE_CONFIG, DAPI_SPECIAL_GET_MODULE_CONFIG_PAR_DI_COUNTER, 0, 0);
maxCh > ch
Programmierbeispiel
value = DapiDIGetCounter(handle, 0 ,0); // Zähler von DI Chan 0 wird gelesen
value = DapiDIGetCounter(handle, 1 ,0); // Zähler von DI Chan 1 wird gelesen
value = DapiDIGetCounter(handle, 8 ,0); // Zähler von DI Chan 8 wird gelesen
value = DapiDIGetCounter(handle, 0 ,DAPI_CNT_MODE_READ_WITH_RESET); // Zähler von DI Chan 0 wird gelesen UND resettet
value = DapiDIGetCounter(handle, 1, DAPI_CNT_MODE_READ_LATCHED); // Auslesen des gespeicherten Zählerstandes von DI Chan 1
DapiSpecialCommand - DapiSpecialCounterLatchAll
Dieser Befehl speichert die Zählerstände aller Eingangszähler gleichzeitig in ein Zwischenspeicher (Latch).
Beschreibung
Dieser Befehl speichert die Zählerstände aller Eingangszähler gleichzeitig in ein Zwischenspeicher (Latch).
So können anschließend alle Zählerstände des Latches nacheinander ausgelesen werden.
Besonderheit hierbei ist, dass ein gleichzeitiges "Einfrieren" der Zählerstände möglich ist und die Eingefrorenen Stände (Latch) dann einzeln nacheinander ausgelesen werden können.
Definition
void DapiSpecialCommand(ULONG handle, DAPI_SPECIAL_CMD_COUNTER, DAPI_SPECIAL_COUNTER_LATCH_ALL, 0, 0);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls.
mode=DAPI_SPECIAL_CMD_COUNTER (Es ist ein Counter-Befehl)
mode=DAPI_SPECIAL_COUNTER_LATCH_ALL (Friert alle Zählereingänge ein und stellt diese als Latch bereit)
Bemerkung
Dieser Befehl wird nur von unserem RO-O8-R8 Zeitmodulen unterstützt!
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_COUNTER, DAPI_SPECIAL_COUNTER_LATCH_ALL, 0, 0);
DapiSpecialCommand - DapiSpecialCounterLatchAllWithReset
Dieser Befehl speichert die Zählerstände aller Eingangszähler gleichzeitig in ein Zwischenspeicher (Latch). Zusätzlich werden die Zählerstände der Eingangszähler im Anschluss resettet.
Beschreibung
Dieser Befehl speichert die Zählerstände aller Eingangszähler gleichzeitig in ein Zwischenspeicher (Latch). Zusätzlich werden die Zählerstände der Eingangszähler im Anschluss resettet.
Definition
void DapiSpecialCommand(ULONG handle, DAPI_SPECIAL_CMD_COUNTER, DAPI_SPECIAL_COUNTER_LATCH_ALL_WITH_RESET, 0, 0);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls.
mode=DAPI_SPECIAL_CMD_COUNTER (Es ist ein Counter-Befehl)
mode=DAPI_SPECIAL_COUNTER_LATCH_ALL_WITH_RESET (Friert alle Zählereingänge ein und stellt diese als Latch bereit und setzt den Zähler der Eingangskanäle zurück)
Bemerkung
Dieser Befehl wird nur von unserem RO-O8-R8 Zeitmodulen unterstützt!
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_COUNTER, DAPI_SPECIAL_COUNTER_LATCH_ALL_WITH_RESET, 0, 0);
DapiSpecialCommand - DapiSpecialDIFilterValueSet
Dieser Befehl setzt einen Filter [ms], in welchem Zeitintervall digitale Eingangskanäle abgetastet werden.
Beschreibung
Dieser Befehl setzt einen Filter [ms], in welchem Zeitintervall digitale Eingangskanäle abgetastet werden.
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI, DAPI_SPECIAL_DI_FILTER_VALUE_SET, ULONG time_ms, 0);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
time_ms=Zeitintervall [ms], indem digitale Eingangskanäle abgetastet werden.
Bemerkung
Dieser Befehl unterstützt nur Impulszeiten zwischen 5ms und 255ms.
Wird keine Zeit gesetzt, ist der Default-Wert 100ms.
Dieser Befehl wird nicht von unseren Modulen mit Ethernet-Schnittstelle unterstützt
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI, DAPI_SPECIAL_DI_FILTER_VALUE_SET, 5, 0);
// Setzt das Zeitintervall auf 5ms
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI, DAPI_SPECIAL_DI_FILTER_VALUE_SET, 150, 0);
// Setzt das Zeitintervall auf 150ms
DapiSpecialCommand - DapiSpecialDIFilterValueGet
Dieser Befehl gibt den vorher festgelegten Wert des Zeitintervalls zur Abtastung der digitalen Eingangskanäle in [ms] zurück.
Beschreibung
Dieser Befehl gibt den vorher festgelegten Wert des Zeitintervalls zur Abtastung der digitalen Eingangskanäle in [ms] zurück.
Definition
ULONG DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI, DAPI_SPECIAL_DI_FILTER_VALUE_GET, 0, 0);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
Return-Wert
Zeit [ms]
Bemerkung
Dieser Befehl wird nicht von unseren Modulen mit Ethernet-Schnittstelle unterstützt.
Programmierbeispiel
value = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI, DAPI_SPECIAL_DI_FILTER_VALUE_GET, 0, 0);
//Gibt das Zeitintervall zum Abtasten der digitalen Eingangskanäle zurück.
DapiSpecialCommand - Dapi_Special_DI_FF_Filter_Value_Set
Dieser Befehl setzt einen Filter [ms], in welchem Zeitintervall die Eingangs-Flip-Flops und die Eingangs-Zähler abgefragt werden.
Beschreibung
Dieser Befehl setzt einen Filter [ms], in welchem Zeitintervall die Eingangs-Flip-Flops und die Eingangs-Zähler abgefragt werden.
Definition
void DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI, DAPI_SPECIAL_DI_FF_FILTER_VALUE_SET, ULONG time_ms, 0);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
time_ms=Zeitintervall [ms], indem digitale Eingangskanäle abgetastet werden.
Bemerkung
Dieser Befehl unterstützt nur Impulszeiten zwischen 5ms und 255ms.
Wird keine Zeit gesetzt, ist der Default-Wert 100ms.
Dieser Befehl wird nicht von unseren Modulen mit Ethernet-Schnittstelle unterstützt.
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI, DAPI_SPECIAL_DI_FF_FILTER_VALUE_SET, 5, 0);
// Setzt das Zeitintervall auf 5ms
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI,
DAPI_SPECIAL_DI_FF_FILTER_VALUE_SET, 150, 0);
// Setzt das Zeitintervall auf 150ms
DapiSpecialCommand - Dapi_Special_DI_FF_Filter_Value_Get
Dieser Befehl gibt den vorher festgelegten Wert des Zeitintervalls zur Abtastung der Eingangs-Flip-Flops und der Eingangs-Zähler in [ms] zurück.
Beschreibung
Dieser Befehl gibt den vorher festgelegten Wert des Zeitintervalls zur Abtastung der Eingangs-Flip-Flops und der Eingangs-Zähler in [ms] zurück.
Definition
ULONG DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI, DAPI_SPECIAL_DI_FF_FILTER_VALUE_GET, 0, 0);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
Return-Wert
Zeit [ms]
Bemerkung
Dieser Befehl wird nicht von unseren Modulen mit Ethernet-Schnittstelle unterstützt.
Programmierbeispiel
value = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_DI, DAPI_SPECIAL_DI_FF_FILTER_VALUE_GET, 0, 0);
//Gibt das Zeitintervall zum Abtasten der digitalen Eingangskanäle zurück.
Timeout-Schutz-Funktion
DapiSpecialCMDTimeout
Dieser Befehl dient zum Einstellen der Timeout-Schutz-Funktion.
Beschreibung
Dieser Befehl dient zum Einstellen der Timeout-Schutz-Funktion.
Es gibt seit 2021 drei unterschiedliche Timeout-Methoden.
"normalen" Timeout
Dies ist der Timeout, den unsere Module schon seit 2009 besitzen.
Vorgehensweise für den Timeout-Befehl:
Der Timeout wird per Befehl aktiviert.
Findet dann ein sogenanntes Timeout-Ereignis statt(Pause zwischen zwei Zugriffen auf das Modul ist grösser, als die erlaubte Timeout-Zeit) passiert folgendes:
- Alle Ausgänge werden ausgeschaltet.
- Der Timeout-Status geht auf "2".
- Die Timeout-LED geht an (bei Modulen, die solch einen Status haben)
Weitere Zugriffe auf die Ausgänge sind dann weiterhin möglich, aber der Timeout ist nicht weiter aktiv. Erst wieder, wenn er wieder aktiviert wurde.
"auto reactivate" Timeout
Dies ist ein seit 2021 implementierter Timeout-Modus, der nach Auftreten des Timeout-Ereignisses den Timeout automatisch wieder aktiviert.
Vorgehensweise für den Timeout-Befehl:
Der Timeout wird per Befehl aktiviert.
Findet dann ein sogenanntes Timeout-Ereignis statt(Pause zwischen zwei Zugriffen auf das Modul ist grösser, als die erlaubte Timeout-Zeit) passiert folgendes:
- Alle Ausgänge werden ausgeschaltet.
- Der Timeout-Status geht auf "4".
- Die Timeout-LED geht an (bei Modulen, die solch einen Status haben)
Weitere Zugriffe auf die Ausgänge sind dann weiterhin möglich. UND der Timeout ist weiter aktiv. Bei erneuter Zeitüberschreitung der Timeout-Zeit werden die Ausgänge wieder ausgeschaltet.
"secure outputs" Timeout
Dies ist ein seit 2021 implementierter Timeout-Modus, der nach Auftreten des Timeout-Ereignisses einen Schreibenden Zugriff auf die Ausgänge verhindert.Somit wird sichergestellt, dass die Software erst einmal einen "sicheren" Zustand der Ausgänge wiederherstellen muss, da der Timeout-Mechanismus des Moduls die Ausgänge auf vordefinierte Werte verändert hat.
Vorgehensweise für den Timeout-Befehl:
Der Timeout wird per Befehl aktiviert.
Findet dann ein sogenanntes Timeout-Ereignis statt(Pause zwischen zwei Zugriffen auf das Modul ist grösser, als die erlaubte Timeout-Zeit) passiert folgendes:
- Alle Ausgänge werden ausgeschaltet.
- Der Timeout-Status geht auf "6".
- Die Timeout-LED geht an (bei Modulen, die solch einen Status haben)
Weitere Zugriffe auf die Ausgänge sind NICHT möglich. Erst nach erneutem Aktivieren des Timeouts oder Deaktivieren des Timeouts können die Ausgänge beschrieben werden.
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, par1, par2);
Parameter
handle = Dies ist das Handle eines geöffneten Moduls
cmd = auszuführende Funktion
par1 = Wert, der an die Funktion übergeben wird
par2 = Wert, der an die Funktion übergeben wird
DapiSpecialTimeoutSetValueSec
Dieser Befehl dient zum Setzen der Timeout-Zeit.
Beschreibung
Dieser Befehl dient zum Setzen der Timeout-Zeit.
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, par1, par2);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_SET_VALUE_SEC
par1 = Sekunden [s]
par2 = Millisekunden [100ms] (Wert 6 = 600ms)
Bemerkung
Der zulässige Wertebereich der Zeitangabe liegt zwischen 0,1 Sekunden und 6553 Sekunden
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_SET_VALUE_SEC, 3, 7);
//Die Zeit des Timeouts wird auf 3,7sek gesetzt.
DapiSpecialTimeoutActivate
Dieser Befehl aktiviert den "normalen" Timeout.
Beschreibung
Dieser Befehl aktiviert den "normalen" Timeout.
Nach dem Timeout-Ereignis werden..
- ..alle Ausgänge ausgeschaltet
- ..der Timeout-Status auf "2" gesetzt
- ..die Timeout-LED angeschaltet (bei Modulen, die solch einen Status haben)
Weitere Zugriffe auf die Ausgänge sind dann weiterhin möglich, aber der Timeout ist nicht weiter aktiv.
Erst wieder, wenn er wieder aktiviert wurde.
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, 0, 0);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_ACTIVATE
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_ACTIVATE, 0, 0);
//Der "normale" Timeout wird aktiviert.
DapiSpecialTimeoutActivateAutoReactivate
Dieser Befehl aktiviert den "auto reactivate" Timeout.
Beschreibung
Dieser Befehl aktiviert den "auto reactivate" Timeout.
In diesem Modus wird der Timeout nach dem Timeout-Ereignis automatisch wieder aktiviert.
Nach dem Timeout-Ereignis werden..
- ..alle Ausgänge ausgeschaltet
- ..der Timeout-Status auf "4" gesetzt
- ..die Timeout-LED angeschaltet (bei Modulen, die solch einen Status haben)
Weitere Zugriffe auf die Ausgänge sind dann weiterhin möglich UND der Timeout ist weiter aktiv.
Bei erneuter Zeitüberschreitung der Timeout-Zeit werden die Ausgänge weider ausgeschaltet.
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, 0, 0);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_ACTIVATE_AUTO_REACTIVATE
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_ACTIVATE_AUTO_REACTIVATE, 0, 0);
//Der "auto reactivate" Timeout wird aktiviert.
DapiSpecialTimeoutActivateSecureOutputs
Dieser Befehl aktiviert den "secure outputs" Timeout.
Beschreibung
Dieser Befehl aktiviert den "secure outputs" Timeout.
In diesem Modus wird ein schreibender Zugriff auf die Ausgänge nach einem Timeout-Ereignis verhindert.
Somit wird sichergestellt, dass die Software erst einmal einen "sicheren" Zustand der Ausgänge wiederherstellen muss,
da der Timeout-Mechanismus des Moduls die Ausgänge auf vordefinierte Werte verändert hat.
Nach dem Timeout-Ereignis werden..
- ..alle Ausgänge ausgeschaltet
- ..der Timeout-Status auf "6" gesetzt
- ..die Timeout-LED angeschaltet (bei Modulen, die solch einen Status haben)
Weitere Zugriffe auf die Ausgänge sind NICHT möglich. Erst nach erneutem Aktivieren des
Timeouts oder Deaktivieren des Timeouts können die Ausgänge beschrieben werden.
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, 0, 0);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_ACTIVATE_SECURE_OUTPUTS
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_ACTIVATE_SECURE_OUTPUTS, 0, 0);
//Der "secure outputs" Timeout wird aktiviert.
DapiSpecialTimeoutDeactivate
Dieser Befehl deaktiviert den Timeout.
Beschreibung
Dieser Befehl deaktiviert den Timeout.
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, 0, 0);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_DEACTIVATE
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_DEACTIVATE, 0, 0);
//Der Timeout wird deaktiviert.
DapiSpecialTimeoutGetStatus
Dieser Befehl dient zum Auslesen des Timeout-Status.
Beschreibung
Dieser Befehl dient zum Auslesen des Timeout-Status.
Definition
ULONG DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, DAPI_SPECIAL_TIMEOUT_GET_STATUS, 0, 0);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_GET_STATUS
Return-Wert
Return = 0 (Timeout ist deaktiviert)
Werte für den "normalen" Timeout
Return = 1 (Timeout "normal" ist aktiviert)
Return = 2 (Timeout "normal" hat stattgefunden)
Werte für den "auto reactivate" Timeout
Return = 3 (Timeout "auto reactivate" ist aktiviert)
Return = 4 (Timeout "auto reactivate" hat ein oder mehrmals stattgefunden)
Werte für den "secure" Timeout
Return = 5 (Timeout "secure" ist aktiviert)
Return = 6 (Timout "secure" hat stattgefunden. In diesem Status wird ein Schreiben auf die Outputs verhindert)
Programmierbeispiel
unsigned long status = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_GET_STATUS, 0, 0);
printf("Status = %ul\n", status);
//Abfrage des Timeout-Status mit Ausgabe.
DapiSpecialTimeoutDoValueMaskWRSet32
Dieser Befehl aktiviert Relais bei einem Timeout.
Beschreibung
Dieser Befehl bestimmt die Ausgänge, die bei einem Timeout gesetzt werden sollen.
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, ch, par2);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_DO_VALUE_MASK_WR_SET32
ch = Gibt die Nummer des Ausgangs an, ab dem geschrieben werden soll (0, 32, 64, ..)
par2 = [32 Bit] Gibt die Ausgänge an, welche bei einem Timeout aktiviert werden sollen
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_DO_VALUE_MASK_WR_SET32, 0, 0xff);
//Die ersten 8 Relais werden im Timeout Fall eingeschaltet.
DapiSpecialTimeoutDoValueMaskRDSet32
Dieser Befehl dient zum Auslesen der übergebenen Werte.
Beschreibung
Dieser Befehl dient zum Auslesen der übergebenen Werte
Definition
ULONG DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, 0, 0);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_DO_VALUE_MASK_RD_SET32
Return-Wert
[32 Bit] Wert der dem SET-Befehl übergeben wird
Programmierbeispiel
unsigned long value = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_DO_VALUE_MASK_RD_SET32, 0, 0);
printf("%0x\n", value);
//Der Wert der dem SET-Befehl übergeben wurde, wird ausgelesen und dargestellt.
DapiSpecialTimeoutDoValueMaskWRClr32
Dieser Befehl deaktiviert Relais bei einem Timeout.
Beschreibung
Dieser Befehl bestimmt die Ausgänge, die bei einem Timeout ausgeschaltet werden sollen.
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, ch, par2);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_DO_VALUE_MASK_WR_CLR32
ch = Gibt die Nummer des Ausgangs an, ab dem geschrieben werden soll (0, 32, 64, ..)
par2 = [32 Bit] Gibt die Ausgänge an, welche bei einem Timeout deaktiviert werden sollen
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_DO_VALUE_MASK_WR_CLR32, 0, 0xff);
//Die ersten 8 Relais werden im Timeout Fall ausgeschaltet.
DapiSpecialTimeoutDoValueMaskRDClr32
Dieser Befehl dient zum Auslesen der übergebenen Werte.
Beschreibung
Dieser Befehl dient zum Auslesen der übergebenen Werte.
Definition
LONG DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, 0, 0);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_DO_VALUE_MASK_RD_CLR32
Return-Wert
[32 Bit] Wert der dem CLR-Befehl übergeben wird
Programmierbeispiel
unsigned long value = DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_DO_VALUE_MASK_RD_CLR32, 0, 0);
printf("%0x\n", value);
//Der Wert der dem CLR-Befehl übergeben wurde, wird ausgelesen und dargestellt.
DapiSpecialTimeoutDoValueLoadDefault
Setzt die SET- und CLR-Werte auf den Ursprungswert zurück.
Beschreibung
Setzt die SET- und CLR-Werte auf den Default-Wert zurück.
(SET-Wert = 0, CLR-Wert = FFFFFFFF)
Definition
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT, cmd, 0, 0);
Parameter
cmd = DAPI_SPECIAL_TIMEOUT_DO_VALUE_LOAD_DEFAULT
Programmierbeispiel
DapiSpecialCommand(handle, DAPI_SPECIAL_CMD_TIMEOUT,
DAPI_SPECIAL_TIMEOUT_DO_VALUE_LOAD_DEFAULT, 0, 0);
//SET- und CRL-Werte werden auf den Default-Wert gesetzt.
Fehlerbehandlung
DapiGetLastError
Diese Funktion liefert den letzten erfassten Fehler.
Beschreibung
Diese Funktion liefert den letzten erfassten Fehler. Sofern ein Fehler aufgetreten ist, muss dieser mit DapiClearLastError() gelöscht werden, da sonst jeder Aufruf von DapiGetLastError() den "alten" Fehler zurückgibt.
Sollen mehrere Module verwendet werden, empfielt sich die Verwendung von DapiGetLastErrorByHandle().
Definition
ULONG DapiGetLastError(void);
Parameter
Keine
Return-Wert
Fehler Code
0=kein Fehler. (siehe delib_error_codes.h)
Programmierbeispiel
BOOL IsError()
{
unsigned char msg[500];
unsigned long error_code = DapiGetLastError();
if (error_code != DAPI_ERR_NONE)
{
DapiGetLastErrorText((unsigned char*) msg, sizeof(msg));
printf("Error Code = 0x%x * Message = %s\n", error_code, msg);
DapiClearLastError();
return TRUE;
}
return FALSE;
}
DapiGetLastErrorByHandle
Diese Funktion liefert den letzten erfassten Fehler eines bestimmten Moduls mithilfe des handles.
Beschreibung
Diese Funktion liefert den letzten erfassten Fehler eines bestimmten Moduls mithilfe des handles. Sofern ein Fehler aufgetreten ist, muss dieser mit DapiClearLastErrorByHandle() gelöscht werden, da sonst jeder Aufruf von DapiGetLastErrorByHandle() den "alten" Fehler zurückgibt.
Definition
ULONG DapiGetLastErrorByHandle(ULONG handle);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
Return-Wert
Fehler Code
0=kein Fehler. (siehe delib_error_codes.h)
Programmierbeispiel
BOOL IsError(ULONG handle)
{
unsigned long error_code = DapiGetLastErrorByHandle(handle);
if (error_code != DAPI_ERR_NONE)
{
printf("Error detected on handle 0x%x - Error Code = 0x%x\n", handle, error_code);
DapiClearLastErrorByHandle(handle);
return TRUE;
}
return FALSE;
}
DapiGetLastErrorText
Diese Funktion liest den Text des letzten erfassten Fehlers aus.
Beschreibung
Diese Funktion liest den Text des letzten erfassten Fehlers aus. Sofern ein Fehler aufgetreten ist, muss dieser mit DapiClearLastError() gelöscht werden, da sonst jeder Aufruf von DapiGetLastErrorText() den "alten" Fehler zurückgibt.
Definition
ULONG DapiGetLastErrorText(unsigned char * msg, unsigned long msg_length);
Parameter
msg = Buffer für den zu empfangenden Text
msg_length = Länge des Text Buffers
Programmierbeispiel
BOOL IsError()
{
unsigned char msg[500];
unsigned long error_code = DapiGetLastError();
if (error_code != DAPI_ERR_NONE)
{
DapiGetLastErrorText((unsigned char*) msg, sizeof(msg));
printf("Error Code = 0x%x * Message = %s\n", error_code, msg);
DapiClearLastError();
return TRUE;
}
return FALSE;
}
DapiClearLastError
Diese Funktion löscht den letzten Fehler, der mit DapiGetLastError() erfasst wurde.
Beschreibung
Diese Funktion löscht den letzten Fehler, der mit DapiGetLastError() erfasst wurde.
Definition
void DapiClearLastError(void);
Parameter
Keine
Return Wert
Keine
Programmierbeispiel
BOOL IsError()
{
unsigned char msg[500];
unsigned long error_code = DapiGetLastError();
if (error_code != DAPI_ERR_NONE)
{
DapiGetLastErrorText((unsigned char*) msg, sizeof(msg));
printf("Error Code = 0x%x * Message = %s\n", error_code, msg);
DapiClearLastError();
return TRUE;
}
return FALSE;
}
DapiClearLastErrorByHandle
Diese Funktion löscht den letzten Fehler eines bestimmten Moduls (handle), der mit DapiGetLastErrorByHandle() erfasst wurde.
Beschreibung
Diese Funktion löscht den letzten Fehler eines bestimmten Moduls (Handle), der mit DapiGetLastErrorByHandle() registriert wurde.
Definition
void DapiClearLastErrorByHandle(ULONG handle);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls.
Return Wert
Keine
Programmierbeispiel
BOOL IsError(ULONG handle)
{
unsigned long error_code = DapiGetLastErrorByHandle(handle);
if (error_code != DAPI_ERR_NONE)
{
printf("Error detected on handle 0x%x - Error Code = 0x%x\n", handle, error_code);
DapiClearLastErrorByHandle(handle);
return TRUE;
}
return FALSE;
}
Testfunktionen
DapiPing
Dieser Befehl prüft die Verbindung zu einem geöffneten Modul.
Beschreibung
Dieser Befehl prüft die Verbindung zu einem geöffneten Modul.
Definition
ULONG DapiPing(ULONG handle, ULONG value);
Parameter
handle=Dies ist das Handle eines geöffneten Moduls
value=Übergebener Testwert, im Wertebereich von 0-255 (8-Bit), an das Modul
Return-Wert
Hier muss der mit “value” übergebene Testwert zurückkommen
Anschlussbeispiel DI:

Anschlussbeispiel MOSFET:

Schraubenloses Steckverbindersystem
Die kundenseitige Anschlussverdrahtung der Ein- und Ausgänge erfolgt über schraubenlose, steckbare Klemmleisten. Der Leiteranschluss erfolgt durch ein sog. Betätigungswerkzeug.
Eine Verriegelungs- und Auswerfmechanik erleichtert das Stecken und Entfernen der kompletten Klemmleiste.
Handhabung:
Schritte 1- 5
Schritt 1
Betätigungswerkzeug dem Lieferumfang entnehmen.

Schritt 2
Betätigungswerkzeug in Leiteranschlussrichtung kräftig in die seitliche Öffnung stecken.

Schritt 3
Den abisolierten Leiter nun in den geöffneten Klemmkontakt stecken.

Schritt 4
Betätigungswerkzeug wieder heraus ziehen.

Schritt 5
Ordnungsgemäßen Anschluss des Leiters überprüfen. Dieser sollte sich nun nicht mehr ohne Weiteres herausziehen lassen.

Noch Fragen?
Wir helfen Ihnen gerne weiter.
Sie benötigen Unterstützung bei der Umsetzung eurer Produktidee?
Sie möchten gerne unverbindlich und kostenfrei ein Angebot erhalten?
Wir beraten Sie unabhängig und persönlich.

Manual
Handbuch BS-Serie
Quickstart - Hardware Beschreibung - Software Beschreibung - ICT-Tool
Inbetriebnahme/Quickstart
- Sicherheitshinweise
- Installation der Treiber
- Anschluss der Stromversorgung
- Verbinden mit dem PC oder Netzwerk
- Anschluss der I/O Steckverbinder
- Funktionstest
Hardware Beschreibung
- Auflistung der technischen Daten
- Definition der LEDs
- Funktionen von Schaltern und Tastern
- Pinbelegung der Steckverbinder
- Anschlussbeispiele
Software Beschreibung
- Ansteuermöglichkeiten über die DELIB, Protokollebene, DELIB CLI, grafische Anwendungen
- DELIB Treiberbibliothek, DELIB Sample Sources, DELIB für Linux
- Web-Oberfläche (nur bei Ethernet-Modulen)
- DELIB-API und deren Funktionen
ICT-Tool
- Modul am PC hinzufügen
- Modul/Schnittstelle konfigurieren (Ethernet, USB, CAN, Seriell)
- Einstellmöglichkeiten für M2M und Event-Control (nur bei unterstützten Modulen)
- Modul testen und diagnostizieren
- Firmware Updates installieren
- Modulkonfigurationen mit Hilfe separater Datei speichern/laden
Softwarepakete ICT-Tool / DELIB-Treiberbibliothek
ICT-Tool + DELIB für Windows (64-Bit)
Softwarepaket für die 64-Bit Version des ICT-Tools und der DELIB Treiberbibliothek.
Die folgenden Betriebssysteme sind kompatibel:
64-Bit
- Windows 11/10 x64
- Windows 8 x64
- Windows 7 x64
- Windows Server 2012 x64
- Windows Server 2008 x64
- Windows Vista x64
- Windows XP x64
- Windows Server 2003 x64
- Windows 2000 x64
Mitgelieferte Software
ICT-Tool x64
- Aktualisieren der DEDITEC Modul-Firmware
- Vergabe von Moduladressen
- Modulspezifische Einstellungen
- Konfiguration von CAN Modulen
- Test und Diagnose der Modulfunktionen
- Konfiguration des Watchdog-Sticks
ersetzt folgende Software
- DT-Flasher x64
- DELIB Module Demo x64
- CAN Configuration Utility x64
- DELIB Module Config x64
- DELIB Configuration Utility x64
- Watchdog Configuration Utility x64
DELIB Command Line Interface x64
Ermöglicht das Ausführen von DELIB-Befehlen in der Kommandozeile.
ICT-Tool + DELIB für Windows (32-Bit)
Softwarepaket für die 32-Bit Version des ICT-Tools und der DELIB Treiberbibliothek.
Die folgenden Betriebssysteme sind kompatibel:
32-Bit
- Windows 11/10
- Windows 8
- Windows 7
- Windows Server 2012
- Windows Server 2008
- Windows Vista
- Windows XP
- Windows Server 2003
- Windows 2000
Mitgelieferte Software
ICT-Tool x32
- Aktualisieren der DEDITEC Modul-Firmware
- Vergabe von Moduladressen
- Modulspezifische Einstellungen
- Konfiguration von CAN Modulen
- Test und Diagnose der Modulfunktionen
- Konfiguration des Watchdog-Sticks
Ersetzt folgende Software
- DT-Flasher
- DELIB Module Demo
- CAN Configuration Utility
- DELIB Module Config
- DELIB Configuration Utility
- Watchdog Configuration Utility
Achtung:
Mit dieser Version der Treiberbibliothek können nur 32-Bit Anwendungen erstellt werden, die dann auf 32- und 64-Bit Systemen ausgeführt werden können.
DELIB Treiberbibliothek für Linux (32/64-Bit)
Für 32/64-Bit Linux-Distributionen ab Kernel 2.6.x. Version 2.73 vom 28.10.2024.
Dieses Treiberpaket beinhaltet folgende Komponenten:
- DELIB USB Treiber (unterstützt werden alle Module mit USB-Schnittstelle)
- DELIB Ethernet Treiber (unterstützt werden alle Module mit Ethernet-Schnittstelle)
- DELIB CLI
- Erforderlichen .so Dateien für Ethernet- und USB-Module
- Beispielprogramme für Linux-Anwendungen
Hinweis zum DELIB USB Treiber:
Mit der Standard Ausführung des USB Treibers können mehrere USB Produkte mit unterschiedlichen Modul-IDs (z.B. ein RO-USB und ein USB-OPTOIN-8) angesprochen werden. Hierbei ist keine weitere Treiberinstallation erforderlich.
Wenn mehrere USB Produkte mit gleicher Modul-ID (z.B. ein USB-OPTOIN-8 und ein USB-RELAIS-8) angesprochen werden sollen, muss zusätzlich der Linux FTDI-Treiber installiert sein. Den FTDI-Treiber finden Sie unter http://www.ftdichip.com.
Hinweis zum DELIB CLI:
Mit dem DELIB CLI (Command Line Interface) für Linux können alle Befehle für digitale und analoge I/Os direkt über die Kommando-Zeile gesetzt werden.
Manual
Handbuch für ICT-Tool und DELIB
Software Beschreibung - ICT-Tool - DELIB API Referenz
Software Beschreibung
- Ansteuermöglichkeiten über die DELIB, Protokollebene, DELIB CLI, grafische Anwendungen
- DELIB Treiberbibliothek, DELIB Sample Sources, DELIB für Linux
- Web-Oberfläche (nur bei Ethernet-Modulen)
- DELIB-API und deren Funktionen
ICT-Tool
- Modul am PC hinzufügen
- Modul / Schnittstelle konfigurieren (Ethernet, USB, CAN, Seriell)
- Einstellmöglichkeiten für M2M und Event-Control (nur bei unterstützten Modulen)
- Modul testen und diagnostizieren
- Firmware Updates installieren
- Modulkonfigurationen mit Hilfe separater Datei speichern/laden
DELIB API Referenz
- Verzeichnisstruktur der DELIB
- Verwaltungsfunktionen
- Fehlerbehandlung
- Digitale Ein- und Ausgänge verwalten
- Analoge Ein- und Ausgänge verwalten
- Software FIFO verwalten
- Ausgabe-Timeout verwalten
- Register Lese- und Schreibbefehle
Download
Firmware-Flashfile-Paket
Firmware-Flashfile-Paket für das ICT-Tool.
Dieses Paket enthält die aktuellsten Firmware Dateien für folgende Produkt-Serien:
- STARTER-Serie
- BS-Serie
- RO-Serie
- NET-Serie
- UC-Serie
- CAN-IO-Box
- Entwicklungszubehör
Das Firmware-Flashfile-Paket kann alternativ über das ICT-Tool heruntergeladen werden.
USB-Kabel A-Stecker auf B-Stecker
USB-Kabel zum Anschluss unserer Module an den Steuer-PC.
- Typ: USB 2.0, A-Stecker auf B-Stecker
- Länge: 1,8 m

2 poliger Steckverbinder
Ermöglicht den Anschluss der Spannungsversorgung an das DEDITEC Modul.
- Typ: Phoenix Contact® - 1783287
- 100 % fehlsteckgeschützt
- Für alle Leiterarten von 0,2 mm² bis 2,5 mm²

16 poliger Steckverbinder
Wird benötigt zum Anschluss von Ein- und Ausgängen des DEDITEC Moduls.
- Typ: WAGO® - 713-1108/037-000
- Steckbare Federleiste mit Verriegelungsmechanik
- 100 % fehlsteckgeschützt
- 1-Leiter Anschluss für alle Leiterarten bis 1,5 mm²

Betätigungswerkzeug für Wago Steckverbinder
Dient zum Öffnen und Schließen der Klemmkontakte an den WAGO® Steckverbindern.
- Typ: WAGO® - 734-231

BS-CAN Schnittstellen Adapter
Wird benötigt um Module der BS-Serie mit einer CAN-Schnittstelle zu erweitern.
- CAN (galvanisch getrennt bis 1 kV RMS)
- CAN 2.0 A oder CAN 2.0 B
- 1 Mbit/s, 500 Kbit/s, 250 Kbit/s, 125 Kbit/s, 100 Kbit/s, 50 Kbit/s, 20 Kbit/s oder 10 Kbit/s
- Offenes CAN Protokoll
- Automatisches Verarbeiten von CAN Paketen (Auto RX / TX Mode)
- Anschluss über 9 pol. D-Sub Buchse


BS-RS232 Schnittstellen Adapter
Wird benötigt um Module der BS-Serie mit einer Seriellen-Schnittstelle zu erweitern.
- RS-232 Interface mit bis zu 115.200 Baudrate
- Anschluss über 9 pol. D-Sub Buchse

Optionaler Eingangsspannungsbereich 5 V ... 15 V
Mit dieser Option wird der Eingangsspannungsbereich der OPTOIN Module auf 5 V bis 15 V reduziert. Es werden immer 8 Kanäle pro bestellter Anzahl modifiziert.
- Eingangsspannungsbereich 5 V bis 15 V AC / DC
- 8 Kanäle

USB-Kabel A-Stecker auf B-Stecker
USB-Kabel zum Anschluss unserer Module an den Steuer-PC.
- Typ: USB 2.0, A-Stecker auf B-Stecker
- Länge: 1,8 m
2 poliger Steckverbinder
Ermöglicht den Anschluss der Spannungsversorgung an das DEDITEC Modul.
- Typ: Phoenix Contact® - 1783287
- 100 % fehlsteckgeschützt
- Für alle Leiterarten von 0,2 mm² bis 2,5 mm²
16 poliger Steckverbinder
Wird benötigt zum Anschluss von Ein- und Ausgängen des DEDITEC Moduls.
- Typ: WAGO® - 713-1108/037-000
- Steckbare Federleiste mit Verriegelungsmechanik
- 100 % fehlsteckgeschützt
- 1-Leiter Anschluss für alle Leiterarten bis 1,5 mm²
Betätigungswerkzeug für Wago Steckverbinder
Dient zum Öffnen und Schließen der Klemmkontakte an den WAGO® Steckverbindern.
- Typ: WAGO® - 734-231
Zugentlastungsplatte für 16 oder 18 polige Wago Steckverbinder
Die Zugentlastungsplatte wird mittig auf die Federleiste geschoben und ermöglicht ein Fixieren der angeschlossenen Leitungen oder Litzen.
- Typ: WAGO® - 713-127
- Zugentlastung der Anschlussverdrahtung
- Geeignet für 16 oder 18 polige Federleisten
- Seitliches Aufschieben auf die Federleiste


Hutschiene
Hutschiene zur Montage unserer Steuer/Regeltechnik-Module.
- Hutschiene nach DIN EN 50022
- Typ: Phoenix Contact® - 1208131
- Abmessungen in mm: 450 x 35 x 7,5 (L x B x H)

Netzteil 24 V / 2 A für Hutschienenmontage
Das DR-4524 von Mean Well ist ein 48W Netzteil zur Hutschienenmontage für industrielle Anwendungen. Es bietet Schutz vor Kurzschluss, Überlast, Überspannung und Überhitzung.
- Eingangsspannungsbereich: 85 V ... 264 V AC / 120V DC ... 370V DC
- Ausgangsspannung: 24 V DC
- Ausgangsstrom: 2 A
- Nennleistung: 48 W

Typische Einsatzbereiche des USB Moduls mit 32 digitalen Eingängen
Das BS-USB-O32 eignet sich für industrielle Anwendungen, in denen digitale Schalt-, Sensor- und Zustandssignale lokal über USB erfasst und an einen Steuerrechner, eine Software oder ein SPS-nahes System weitergegeben werden sollen. Durch 32 galvanisch getrennte Optokoppler-Eingänge, Zähler- und Flip-Flop-Funktionen, Event Control sowie die Einbindung über API, DELIB und ICT-Tool ist das USB Digital Input Modul besonders für Maschinenüberwachung, Prüfstände, Automotive-Testsysteme, Prozessüberwachung und industrielle Signalerfassung geeignet.
Geeignet für
- Maschinen- und Anlagenbau
- Schaltschrankbau und industrielle Steuerungstechnik
- Prüfstände, Testsysteme und Messplätze
- Automotive-Prüfstände und Testsysteme in der Fahrzeugindustrie
- SPS-nahe Signalerfassung über Steuerrechner oder Software
- Prozessüberwachung und Anlagenüberwachung
- PC-basierte Automatisierungs- und Diagnosesysteme
- Retrofit-Anwendungen mit lokaler USB-Anbindung
- Produktionsnahe Qualitätssicherung und End-of-Line-Prüfung
Typische Anwendungen
- Erfassen digitaler Eingangssignale von Sensoren, Schaltern, Endlagen und Relaiskontakten
- Überwachung von Maschinenzuständen, Freigaben, Störmeldungen und Alarmsignalen
- Einbindung digitaler Signale in Prüfstandssoftware, Testsysteme und Messabläufe
- Signalerfassung in Automotive-Prüfständen, Komponentenprüfungen und End-of-Line-Tests
- USB-basierte Datenerfassung für industrielle Automatisierungs- und Überwachungsaufgaben
- Prozessüberwachung über digitale Zustände, Impulse und Signalwechsel
- Ereignisbasierte Reaktion auf Eingangssignale über die Event-Control-Funktion
- Diagnose und Inbetriebnahme von digitalen Signalen über ICT-Tool und Status-LEDs
- Ergänzende Schaltaufgaben über Relaisausgänge, sofern diese in der gewählten Ausstattung genutzt werden
Typische Signal- und Schaltaufgaben
- Abfrage galvanisch getrennter digitaler Optokoppler-Eingänge
- Erfassung von AC/DC-Schalt- und Sensorsignalen im industriellen Umfeld
- Zählen digitaler Impulse über 16-Bit-Zähler je Eingangskanal
- Erkennen kurzer Zustandsänderungen über Flip-Flop-Funktionen
- Filtern von Eingangssignalen zur Reduzierung unerwünschter Störimpulse
- Weitergabe digitaler Signalzustände an PC, Steuerrechner oder Software
- Automatisierte Wenn-Dann-Abläufe über Event Control
- Erfassung von Prüfstands-, Maschinen- und Anlagenzuständen für Auswertung, Diagnose und Qualitätssicherung
- Schalten kleinerer Lasten oder Signale über Relaisausgänge bei passenden Anwendungen
Vergleich: USB Modul mit 32 digitalen Eingängen für industrielle Signalerfassung
Der folgende Vergleich ordnet das BS-USB-O32 technisch ein: als USB Digital Input Modul mit 32 digitalen Optokoppler-Eingängen, galvanischer Trennung, Zähler- und Flip-Flop-Funktionen, Event Control, Softwareanbindung über DELIB/API und ergänzenden Relaisausgängen. Die Tabelle unterstützt eine schnelle Bewertung für Einkauf, Entwicklung, Prüfstandbau, Automotive-Testsysteme und industrielle Automatisierung.
„`
Produkttyp, USB-Anbindung und Systemintegration |
|||
| Merkmal | Marktvergleich | BS-USB-O32 | Praxisnutzen |
|---|---|---|---|
| Produkttyp | Viele USB-I/O-Module sind als einfache Mischmodule mit begrenzter Kanalzahl oder mehreren Signalarten ausgelegt. | USB Modul mit 32 digitalen Eingängen und Fokus auf digitale Optokoppler-Signalerfassung. | Geeignet, wenn viele digitale Eingangssignale zentral über USB an einen PC, Steuerrechner oder eine Software übertragen werden sollen. |
| USB-Schnittstelle | Bei einfachen USB-I/O-Modulen unterscheiden sich Datenrate, Anschlussart und industrielle Integrationsfähigkeit deutlich. | USB 2.0 / USB 1.1 über Typ-B-Anschluss mit bis zu 480 Mbit/s. | Unterstützt die lokale Anbindung an PC, Industrie-PC, Prüfstandsrechner oder SPS-nahe Softwareumgebungen. |
| SPS-nahe Anbindung | Klassische SPS-Eingangskarten werden direkt in Steuerungssysteme eingebunden; USB-Module arbeiten meist über PC oder Steuerrechner. | SPS-Anbindung über Steuerrechner, Software, API oder Prüfstandsanwendung. | Digitale Signale können in Automatisierungs-, Diagnose- und Prüfabläufe integriert werden, ohne eine klassische SPS-Eingangskarte zu verwenden. |
| Softwareintegration | Die Softwareanbindung ist je nach Hersteller häufig auf bestimmte Betriebssysteme oder Bibliotheken beschränkt. | Ansteuerung über DELIB-Treiberbibliothek, API und Command-Line-Interface für Windows und Linux. | Erleichtert die Einbindung in eigene Steuerungs-, Prüfstands-, Mess- und Auswertesoftware. |
Digitale Eingänge, Signalverarbeitung und Zustandsüberwachung |
|||
| Merkmal | Marktvergleich | BS-USB-O32 | Praxisnutzen |
| Anzahl digitaler Eingänge | Kompakte USB-Eingangsmodule bieten häufig weniger digitale Eingangskanäle oder erfordern mehrere Geräte für größere Signalzahlen. | 32 digitale Optokoppler-Eingänge. | Viele Sensor-, Kontakt-, Status- und Maschinenzustände können in einem USB Eingangsmodul gebündelt erfasst werden. |
| Signalart | Nicht jedes USB-I/O-Modul ist für industrielle AC/DC-Schalt- und Sensorsignale ausgelegt. | Optokoppler-Eingänge für AC/DC-Signale. | Digitale Eingangssignale aus Maschinen, Prüfständen, Relaiskontakten oder Sensorik können industrietauglich erfasst werden. |
| Eingangsspannung | Signalspannungsbereiche sind bei USB-Eingangsmodulen häufig fest vorgegeben oder nur über Varianten abgedeckt. | ±15 V bis ±30 V AC/DC, optional ±5 V bis ±15 V AC/DC. | Ermöglicht die Anpassung an unterschiedliche digitale Signalpegel in Industrie-, Prüfstands- und Automatisierungsumgebungen. |
| Galvanische Trennung | Galvanisch getrennte Eingänge sind bei einfachen USB-I/O-Modulen nicht immer vorhanden. | Galvanische Trennung zwischen Ein- und Ausgangsstromkreis bis 2,5 kV AC für 1 Minute. | Hilft bei Potenzialunterschieden und Störeinflüssen und schützt die angeschlossene PC- oder Steuerungstechnik. |
| Zählerfunktion | Zählerfunktionen müssen bei einfachen Digital-Input-Modulen häufig vollständig in der Software umgesetzt werden. | 16-Bit-Zähler pro Kanal mit bis zu 65.535 Zählvorgängen und interner Zähllogik bis 10 kHz. | Digitale Impulse, Schaltvorgänge und Prozessereignisse können kanalbezogen erfasst und ausgewertet werden. |
| Eingangsfilter | Signalfilterung erfolgt bei vielen Lösungen erst in der übergeordneten Software. | Programmierbarer Eingangsfilter von 0 ms bis 255 ms für Eingangszustandsänderungen und Zählerfunktionen. | Hilft, unerwünschte Störimpulse zu reduzieren und stabile Signalzustände in industriellen Umgebungen zu erfassen. |
| Flip-Flop-Erkennung | Kurze Zustandswechsel können bei rein zyklischer Abfrage leicht übersehen werden. | Erkennt Wechsel von Low nach High und High nach Low und merkt Eingangszustandsänderungen zwischen zwei Auslesevorgängen. | Unterstützt eine zuverlässigere Erfassung kurzer Signalwechsel, etwa bei Prüfstands-, Maschinen- oder Prozessereignissen. |
Relaisausgänge, optionale Schnittstellen und Automatisierungsfunktionen |
|||
| Merkmal | Marktvergleich | BS-USB-O32 | Praxisnutzen |
| Relaisausgänge | Viele reine USB-Digital-Input-Module konzentrieren sich ausschließlich auf Eingangssignale. | Relaisausgänge mit Schließerfunktion; Varianten bis 1 A bzw. 3 A sind in den Produkttabs beschrieben. | Ermöglicht ergänzende Schaltaufgaben, ohne den Hauptfokus des Moduls auf digitale Signalerfassung zu verändern. |
| CAN-Erweiterung | USB-I/O-Module sind häufig nur lokal per USB nutzbar und bieten keine optionale Busanbindung. | Optionale CAN-Schnittstelle mit CAN 2.0A / 2.0B, offenem CAN-Protokoll und Auto-TX/RX-Modus. | Kann bei Bedarf in CAN-nahe Prüfstands-, Diagnose- oder Automatisierungsumgebungen erweitert werden. |
| RS-232-Erweiterung | Serielle Zusatzschnittstellen sind bei USB-I/O-Modulen nicht immer vorgesehen. | Optionale RS-232-Schnittstelle mit bis zu 115.200 Baud. | Erweitert die Integrationsmöglichkeiten für Anlagen, Prüfstände oder ältere Steuerungsumgebungen mit serieller Kommunikation. |
| Event Control | Viele USB-I/O-Module erfordern eine permanente zyklische Abfrage durch die übergeordnete Software. | Event Control mit Wenn-Dann-Logik, konfigurierbar über das ICT-Tool und im Modul speicherbar. | Signalereignisse können direkt im Modul mit Aktionen verknüpft werden, wodurch einfache Automatisierungsaufgaben ohne permanente Softwareabfrage möglich sind. |
| Timeout- und Fail-Safe-Funktionen | Schutzfunktionen bei Kommunikationsausfall sind bei einfachen USB-I/O-Modulen nicht immer integriert. | Softwareseitige Timeout-Schutzfunktion mit definierbarem Verhalten für digitale Ausgänge. | Unterstützt definierte Reaktionen bei Kommunikationsstörungen und erhöht die Betriebssicherheit bei Schaltaufgaben. |
Industrieeinsatz, Diagnose und Inbetriebnahme |
|||
| Merkmal | Marktvergleich | BS-USB-O32 | Praxisnutzen |
| Montage und Bauform | Je nach USB-I/O-Modul sind Tischgehäuse, Adapter oder separate Befestigungslösungen erforderlich. | Aluminiumgehäuse mit Hutschienenaufnahme 35 x 7,5 mm. | Erleichtert die Integration in Schaltschrank, Prüfstand, Maschinenumgebung und produktionsnahe Testsysteme. |
| Statusanzeigen | Diagnosemöglichkeiten direkt am Gerät sind bei kompakten USB-Modulen häufig eingeschränkt. | Status-LED je I/O-Kanal sowie zusätzliche Anzeigen für Betriebsspannung, Interface-Aktivität, Fehler, Timeout und I/O-Zugriff. | Erleichtert Inbetriebnahme, Fehlersuche und Zustandsprüfung direkt am Modul. |
| ICT-Tool | Konfiguration, Diagnose und Firmwarepflege sind bei vielen Modulen auf mehrere Tools oder eigene Routinen verteilt. | ICT-Tool für Integration, Konfiguration, Test, Diagnose, I/O-Tests und Firmware-Updates. | Beschleunigt Inbetriebnahme, Parametrierung und Wartung ohne vollständig eigene Diagnosesoftware. |
| Steckverbinder | Verdrahtungssicherheit hängt stark von Klemmentyp, Verriegelung und Fehlsteckschutz ab. | Steckbare WAGO-Federleisten mit Verriegelungsmechanik und Fehlsteckschutz. | Unterstützt sichere Verdrahtung, schnelle Wartung und übersichtliche Installation im Schaltschrank oder Prüfstand. |
| Typische Einsatzumgebungen | Einfache USB-I/O-Module werden häufig eher für Labor- oder Desktop-Anwendungen positioniert. | Ausgelegt für industrielle Signalerfassung, Maschinenüberwachung, Prüfstände, Automotive-Testsysteme, Prozessüberwachung und Qualitätssicherung. | Passt zu Anwendungen, bei denen digitale Signale zuverlässig erfasst, ausgewertet und in Software- oder Steuerungsprozesse eingebunden werden müssen. |
Häufig gestellte Fragen (FAQ)
WIE WIRD DAS BS-USB-O32 AM PC ANGESPROCHEN?
Das USB Modul mit Schalteingängen wird über USB automatisch vom Betriebssystem erkannt (Plug & Play). Die Kommunikation erfolgt anschließend über die DEDITEC DELIB-Treiberbibliothek oder alternativ über das Command-Line-Interface (CLI).
WELCHE PROGRAMMIERSPRACHEN KÖNNEN FÜR DIE USB-ANSTEUERUNG VERWENDET WERDEN?
Die USB-Ansteuerung erfolgt über eine herstellerspezifische API, die in mehreren Programmiersprachen genutzt werden kann. Typischerweise stehen Schnittstellen für gängige Sprachen wie C, C++, C# oder Java zur Verfügung, sodass die Integration in unterschiedliche Softwareumgebungen problemlos möglich ist.
KANN DAS MODUL OHNE ZUSÄTZLICHE SPS EINGESETZT WERDEN?
Ja, durch die integrierte Event-Control können Steuerungsaufgaben direkt im Modul ausgeführt werden. Über das ICT-Tool lassen sich dazu „Wenn-Dann“-Aktionen konfigurieren, wodurch viele Anwendungen ohne zusätzlichen Steuer-PC oder SPS realisiert werden können.
WO FINDE ICH INFORMATIONEN ZU DEN VERFÜGBAREN SCHNITTSTELLEN UND FUNKTIONEN?
Eine vollständige Beschreibung der unterstützten Schnittstellen, Kommunikationsmöglichkeiten und Gerätefunktionen befindet sich im Handbuch des Moduls. Dieses ist jederzeit über den Reiter „Downloads & Manuals“ auf der jeweiligen Produktseite sowie im Downloadbereich der DEDITEC-Homepage verfügbar.
WO SIND DIE BEFEHLE ZUR ANSTEUERUNG DES MODULS DOKUMENTIERT?
Die verfügbaren Befehle zur Steuerung und Abfrage des Moduls sind ausführlich im Handbuch beschrieben. Alternativ können Sie die entsprechenden Informationen auch im Bereich „Software" unter "Ansteuerung & Programmierung“ auf der DEDITEC-Homepage einsehen.
KÖNNEN DIE EINGÄNGE BESCHÄDIGT WERDEN, WENN 24 V FALSCH ANGELEGT WERDEN
Nein, die Polarität spielt beim Anschluss der Signalspannung an den Optokoppler-Eingang keine Rolle.
KANN ICH MEHRERE EINGÄNGE AUF EIN GEMEINSAMES GND LEGEN
Ja, das kann ohne weiteres so gemacht werden.
KANN DAS BS-USB-O32 IM DAUERBETRIEB EINGESETZT WERDEN?
Ja, das Modul kann im Rahmen der Betriebsbedingungen im 24/7-Betrieb eingesetzt werden.
IST DAS BS-USB-O32 FÜR DEN SCHALTSCHRANK‑EINBAU GEEIGNET?
Ja. Das Gehäuse verfügt über eine spezielle Klemmvorrichtung, und kann auf einer Hutschiene aufgerastet werden.
WIE WIRD DER LEITER KORREKT EINGESTECKT?
Den Federmechanismus mit einem kleinen Schraubendreher oder dem beigelegtem Werkzeug öffnen, Leiter vollständig einführen und Feder loslassen. Der Leiter muss fest sitzen.
KANN MAN MEHRERE USB MODULE AN EINEM PC BETREIBEN?
Ja, durch die Vergabe von ID Nummern können mehrere USB Module an einem PC eingesetzt werden.
Häufig gestellte Fragen (FAQ)
Was ist ein USB Digital Input Modul?
Ein USB Digital Input Modul dient zur Erfassung digitaler Signale über eine USB-Schnittstelle. Es verbindet Sensoren, Schalter oder andere digitale Signalquellen mit einem PC, Industriecomputer oder Automatisierungssystem. Das BS-USB-O32 von DEDITEC verfügt über 32 digitale Optokoppler-Eingänge und ermöglicht die sichere Signalerfassung in industriellen Anwendungen. Durch die galvanische Trennung, die integrierte Ereigniserkennung und die Unterstützung von Windows und Linux eignet sich das Modul für Maschinenbau, Prüfstände und industrielle Datenerfassung.
Wofür wird ein USB Modul mit digitalen Eingängen eingesetzt?
Ein USB Modul mit digitalen Eingängen wird eingesetzt, um Schalterzustände, Sensorsignale und digitale Ereignisse zu erfassen und auszuwerten. Typische Anwendungen sind Maschinenüberwachung, Anlagensteuerung, Prüfstandstechnik, Automotive-Testsysteme und industrielle Datenerfassung. Das BS-USB-O32 ermöglicht die Erfassung von bis zu 32 digitalen Eingangssignalen über USB und unterstützt die direkte Weiterverarbeitung in Software- oder Automatisierungssystemen.
Wie lassen sich digitale Signale über USB erfassen?
Digitale Signale können über ein USB-Eingangsmodul erfasst werden, das die Eingangszustände von Sensoren, Tastern oder Schaltern ausliest und an einen Computer überträgt. Das BS-USB-O32 stellt hierfür 32 digitale Optokoppler-Eingänge bereit. Über die USB-2.0-Schnittstelle werden die Signale schnell und zuverlässig an die Anwendungssoftware übertragen, wo sie überwacht, protokolliert oder zur Prozesssteuerung genutzt werden können.
Welche Vorteile bieten Optokoppler-Eingänge?
Optokoppler-Eingänge sorgen für eine galvanische Trennung zwischen Feldseite und Elektronik. Dadurch werden Steuerungssysteme zuverlässig vor Störungen, Spannungsspitzen und Potentialunterschieden geschützt. Das BS-USB-O32 verwendet 32 digitale Optokoppler-Eingänge und eignet sich deshalb besonders für industrielle Umgebungen mit erhöhten Anforderungen an Betriebssicherheit und Störfestigkeit.
Kann das BS-USB-O32 mit einer SPS verbunden werden?
Ja, das BS-USB-O32 kann in SPS-nahe Anwendungen integriert werden. Über die USB-Schnittstelle lassen sich digitale Eingangssignale erfassen und in Steuerungs-, Überwachungs- oder Datenerfassungssysteme einbinden. Dadurch eignet sich das Modul als Ergänzung für SPS-Systeme, Prüfstände und industrielle Automatisierungslösungen, bei denen digitale Signale über Software ausgewertet werden müssen.
Was bedeutet Event Control beim BS-USB-O32?
Event Control bezeichnet die ereignisbasierte Verarbeitung von Signalen direkt im Modul. Statt Eingangszustände permanent abzufragen, reagiert das BS-USB-O32 automatisch auf definierte Signalereignisse. Dadurch lassen sich Zustandsänderungen, Impulse oder Grenzwertverletzungen in Echtzeit erkennen und verarbeiten. Dies reduziert die Belastung der Steuerungssoftware und verbessert die Reaktionszeiten in Automatisierungsanwendungen.
Wie funktioniert ereignisbasierte Automatisierung mit digitalen Eingängen?
Bei der ereignisbasierten Automatisierung werden Aktionen nicht zyklisch, sondern durch definierte Ereignisse ausgelöst. Das BS-USB-O32 erkennt Signalwechsel an seinen digitalen Eingängen und kann darauf unmittelbar reagieren. Dadurch werden Prozesse effizienter, da nur relevante Zustandsänderungen verarbeitet werden. Diese Methode eignet sich besonders für Prozessüberwachung, Maschinensteuerung und Industrie-4.0-Anwendungen.
Eignet sich das Modul für Prüfstände?
Ja, das BS-USB-O32 eignet sich hervorragend für Prüfstände und Testsysteme. Die 32 digitalen Eingänge ermöglichen die gleichzeitige Erfassung vieler Prüfsignale. Durch die integrierte Zählerfunktion, die Ereigniserkennung und die umfangreichen Softwarebibliotheken lässt sich das Modul einfach in Prüfstandssoftware und automatisierte Testumgebungen integrieren.
Was unterscheidet das BS-USB-O32 von typischen USB-I/O-Modulen?
Im Vergleich zu vielen Standard-USB-I/O-Modulen bietet das BS-USB-O32 zusätzliche Funktionen wie galvanisch getrennte Optokoppler-Eingänge, 16-Bit-Zähler pro Kanal, programmierbare Filter, Event Control und Signalerkennung. Dadurch eignet sich das Modul nicht nur zur einfachen Zustandserfassung, sondern auch für anspruchsvolle Aufgaben in der industriellen Automatisierung, Datenerfassung und Prozessüberwachung.
Welche Vorteile bieten programmierbare Filterfunktionen?
Programmierbare Filter helfen dabei, Störsignale, Kontaktprellen und unerwünschte Impulse zu unterdrücken. Das verbessert die Qualität der Signalerfassung und reduziert Fehltriggerungen. Besonders in industriellen Umgebungen mit elektromagnetischen Störungen oder mechanischen Schaltern erhöhen Filterfunktionen die Zuverlässigkeit und Stabilität der digitalen Eingänge.
Das könnte Ihnen auch gefallen …
-

Netzteil 24V/2,5A für Hutschienenmontage
€ 30,94 inkl. 19% MwSt. zzgl. Versand Zum Produkt -
USB Modul digitale Eingänge DI Optokoppler SPS Modul – 16 Optokoppler DI Eingänge
€ 354,62 inkl. 19% MwSt. zzgl. Versand Zum Produkt -
Modbus Optokoppler Modul * Ethernet/USB 32/64 * Optokoppler-Eingänge über Ethernet/USB abfragen (Modbus-TCP-fähig)
Preisspanne: € 602,14 bis € 973,42 inkl. 19% MwSt. zzgl. Versand Zum Produkt


